Relation entre dimensions et couple des moteurs sans cadre — diamètre, longueur axiale et couple : guide pratique de conception
Télécharger le PDFLa conception d’un moteur sans cadre consiste à trouver un compromis entre couple, encombrement, rendement et limites thermiques, dans le respect des contraintes de l’application. Le couple augmente linéairement avec la longueur axiale du moteur, mais il est proportionnel au carré du diamètre : augmenter ce dernier constitue donc l’un des moyens les plus efficaces d’accroître la densité de couple. Toutefois, choisir le bon moteur ne se résume pas à maximiser ses dimensions ou le courant électrique. Les meilleures conceptions reposent sur la compréhension des interactions entre géométrie, refroidissement, électromagnétisme et intégration au système pour atteindre les performances requises dans une approche haute performance.
May 21, 2026

Pourquoi est-ce important ?
Dans de nombreuses applications, telles que la robotique, les systèmes de stabilisation sur cardans et les dispositifs médicaux, le couple détermine les performances. Parallèlement, les équipes de conception doivent respecter des contraintes d’encombrement et des limites de masse strictes.
C’est précisément dans ce contexte que les moteurs sans cadre présentent tout leur intérêt. Ils peuvent être intégrés directement à la mécanique du dispositif et permettent une utilisation de l’espace à haute performance. Toutefois, une conception insuffisamment étudiée réduit la portée de ces avantages. L’objectif est d’obtenir le couple nécessaire sans surdimensionnement, sans surchauffe et sans complexifier inutilement la conception.
Considérations pratiques de conception
Densité de couple et contraintes d’encombrement
Pour obtenir un couple élevé, l’un des principaux leviers de conception est la taille du moteur, en particulier son diamètre. Si un couple supérieur est nécessaire, les possibilités sont d’augmenter le diamètre, la longueur axiale ou le courant. Ces solutions n’ont pas toutes la même efficacité. Par rapport à un simple allongement du moteur ou à une augmentation du courant, l’augmentation du diamètre tend à avoir des répercussions qui dépassent largement le seul couple obtenu.
Couple ∝ D𝐷2 x L
Aucune conception mécatronique n’offre un espace illimité pour le moteur. Lorsque l’espace est contraint, il est utile de réfléchir soigneusement à son utilisation dans une approche haute performance. Une faible augmentation du diamètre peut produire un effet important, le couple étant proportionnel au carré du diamètre multiplié par la longueur axiale. Lorsque le choix est possible, il est généralement préférable d’augmenter le diamètre plutôt que de simplement allonger le moteur.
Pourquoi les fabricants proposent-ils des moteurs plus longs plutôt que des diamètres supérieurs ?
Les fabricants de moteurs sans cadre proposent généralement un nombre limité de diamètres dans leur catalogue. Ils adaptent en revanche la longueur axiale de l’empilage actif pour offrir plusieurs longueurs d’une même conception de moteur. En effet, modifier le diamètre d’une conception à encoches nécessite des investissements importants en études, machines et outillages. La situation est différente pour les moteurs slotless : modifier leur diamètre extérieur demande un effort comparable à celui nécessaire pour modifier leur longueur, même si leurs méthodes de fabrication ont traditionnellement été moins automatisées et plus coûteuses. Ces facteurs, associés à un couple inférieur à celui des conceptions à encoches, ont limité leur utilisation à des marchés de niche spécifiques dans les applications où le couple est déterminant. La technologie FiberPrinting™ d’Alva a entièrement changé la donne et rend désormais cette adaptation possible.

Courant & limites thermiques
En théorie, le couple est proportionnel au courant. Il est donc tentant d’augmenter le courant traversant le moteur pour obtenir davantage de couple. Cette approche présente une limite majeure : la chaleur. Les moteurs sans cadre dépendent de la structure environnante pour évacuer la chaleur. Le carter, les surfaces de montage et les matériaux jouent un rôle important dans le couple qu’un moteur donné peut produire. Les facteurs déterminants comprennent la qualité de la fixation du moteur au carter pour le transfert thermique, les matériaux utilisés dans la mécanique et le type de profil de mouvement : service continu ou brèves pointes d’accélération.
Une conception satisfaisante sur le plan électrique peut se révéler inadaptée sur le plan thermique si la chaleur ne peut pas s’évacuer. Dans la plupart des systèmes réels, le couple n’est pas limité par le moteur lui-même, mais par la capacité à en évacuer la chaleur. Parmi les éléments à examiner, le carter qui accueille le moteur doit faire l’objet d’une analyse approfondie. Possède-t-il une masse thermique suffisante pour absorber la chaleur du moteur et une surface suffisante pour la dissiper dans l’environnement ? Un flux d’air sur le carter est-il nécessaire pour assurer un refroidissement actif ? Le carter est-il immergé dans de l’eau ou un autre liquide ? Un refroidissement actif par eau est-il disponible ? Le simple usinage d’ailettes de dissipation thermique dans le carter suffit-il ?
Modifier les caractéristiques électromagnétiques
Une autre approche consiste à modifier les bobinages du moteur, ce qui revient à remodeler son champ magnétique. L’ajout de spires renforce le champ pour un même courant : le moteur peut ainsi exercer un couple supérieur et fonctionner à une tension plus faible pour obtenir la même vitesse. En contrepartie, l’ajout de fil augmente la résistance du cuivre, ce qui accroît les pertes par effet Joule I²R et peut augmenter la température du moteur, sauf si des conducteurs de section supérieure sont utilisés. Si le nombre de spires diminue, le champ s’affaiblit ; le moteur peut alors fonctionner à des vitesses supérieures avec une force contre-électromotrice plus faible, mais il lui faudra une tension plus élevée pour produire le même couple, tandis que le coût du cuivre diminue. Des schémas de bobinage plus réguliers réduisent les ondulations de couple et améliorent les performances thermiques, tandis qu’un bobinage plus compact peut offrir davantage d’inductance dans un encombrement réduit, modifiant ainsi la courbe couple-vitesse du moteur. Ces effets sont similaires, que l’on modifie le diamètre ou la longueur du moteur, mais il est important de les comprendre pour évaluer les compromis possibles lors du choix de la géométrie. [Note pour révision éditoriale : les affirmations reliant le nombre de spires à la tension nécessaire pour une même vitesse ou un même couple sont à vérifier.]
Évolutions électriques liées au diamètre
L’augmentation du diamètre d’un moteur s’accompagne généralement d’un nombre supérieur de pôles magnétiques. La modification du nombre de pôles magnétiques a un effet important sur la vitesse et le couple d’un moteur BLDC. Dans un moteur BLDC, la vitesse mécanique atteignable pour une fréquence électrique de commande donnée est inversement proportionnelle au nombre de paires de pôles : doubler le nombre de pôles divise par deux la vitesse mécanique maximale à cette même fréquence électrique. En contrepartie, la constante de couple augmente approximativement en proportion du nombre de pôles, ce qui procure davantage de couple par ampère. Le moteur peut également être commandé avec précision à faible vitesse, car chaque tour mécanique comporte davantage de cycles électriques. Toutefois, un nombre de pôles supérieur augmente aussi la constante de force contre-électromotrice ; à tension d’alimentation fixe, le moteur atteint donc sa vitesse maximale à un régime plus faible. Autre avantage : un nombre supérieur de pôles atténue les ondulations de couple et rend la forme d’onde de la force contre-électromotrice plus sinusoïdale, ce qui réduit les pertes harmoniques et améliore le rendement. Les équipes d’ingénierie choisissent donc le nombre de pôles pour trouver le bon équilibre entre vitesse atteignable, densité de couple, encombrement et rendement pour l’application prévue. En résumé, si le couple constitue le paramètre principal du profil de mouvement et de l’application, augmenter le diamètre est potentiellement la meilleure approche, surtout pour les applications à entraînement direct. En revanche, si la vitesse est prioritaire, comme dans de nombreuses applications avec réducteur, augmenter la longueur peut être plus judicieux, comme l’explique la section suivante.
Réduction mécanique & intégration
Dans certaines applications, le moyen le plus simple d’obtenir davantage de couple ne consiste pas nécessairement à se concentrer uniquement sur la conception du moteur. Si l’application autorise un actionnement avec réducteur, l’ajout d’une réduction mécanique permet de multiplier le couple en sortie et de faire fonctionner un moteur plus petit à une vitesse favorisant la haute performance. Cette approche implique bien entendu certains compromis. L’ajout d’un réducteur augmente la complexité et peut, selon son type, entraîner du jeu mécanique ou une baisse du rendement global. Associés à des réducteurs bien intégrés, tels que des systèmes à onde de déformation ou des trains planétaires, les moteurs sans cadre peuvent être extrêmement efficaces.
Une démarche de conception simple
Une démarche claire permet de conserver des repères concrets tout au long de la conception.
1. Commencer par le couple & la vitesse
Avant toute chose, il faut définir les besoins de l’application : couple continu (or couple permanent), couple de pointe et plage de vitesses requise. Ces éléments fixent un objectif clair pour le système de mouvement.
2. Prendre en compte les limites thermiques dès le début
Sans viser une précision parfaite, estimer la quantité de chaleur que le système peut gérer constitue une deuxième étape utile. Examiner les moyens de refroidissement disponibles, passifs ou actifs, la surface disponible, les matériaux et le mode de montage permettra de gagner un temps précieux par la suite. Cela aide à déterminer le courant, et donc le couple, que le moteur peut effectivement fournir.
3. Définir les priorités de conception
À ce stade, il faut déterminer ce qui compte le plus. Vouloir tout optimiser simultanément conduit à l’échec. Identifier les contraintes d’espace, de couple ou de performances thermiques permet de se concentrer sur les bons objectifs. Une fois le facteur limitant identifié, les décisions deviennent beaucoup plus simples. Par exemple, si l’espace disponible est fixe et limité, il est pertinent de se concentrer sur le diamètre et le refroidissement. Si le couple requis est fixé, ajuster la taille du moteur ou ajouter un réducteur peut être la meilleure solution. Si les limites thermiques sont prépondérantes, la gestion du courant et des cycles de service est plus pertinente.
4. Vérifier la compatibilité avec l’électronique & les autres éléments du système
Une fois l’intégration mécanique et l’encombrement du système définis, la dernière étape pour obtenir un système pleinement optimisé consiste à vérifier que l’électronique de puissance et de commande est compatible avec le moteur choisi. Cela concerne non seulement la fréquence électrique et l’adéquation entre la vitesse requise et le nombre de pôles, mais aussi les fréquences de commutation, la tension et le courant nécessaires pour réaliser les profils de mouvement.
Exemples
Le premier exemple ci-dessous illustre le principe D²L. Un moteur de ⌀105 mm x 17 mm possède le même potentiel de fonctionnement qu’un moteur de ⌀60 mm x 50 mm. Tous deux offrent le même niveau de couple continu (or couple permanent) et des enveloppes de fonctionnement similaires. La différence est que le 105-17 ne pèse que 250 g, contre 370 g pour le 60-50. Cette confirmation du principe montre que le choix d’un moteur ne se limite pas aux seules performances. La démarche de conception présentée dans les sections précédentes doit également être prise en compte.


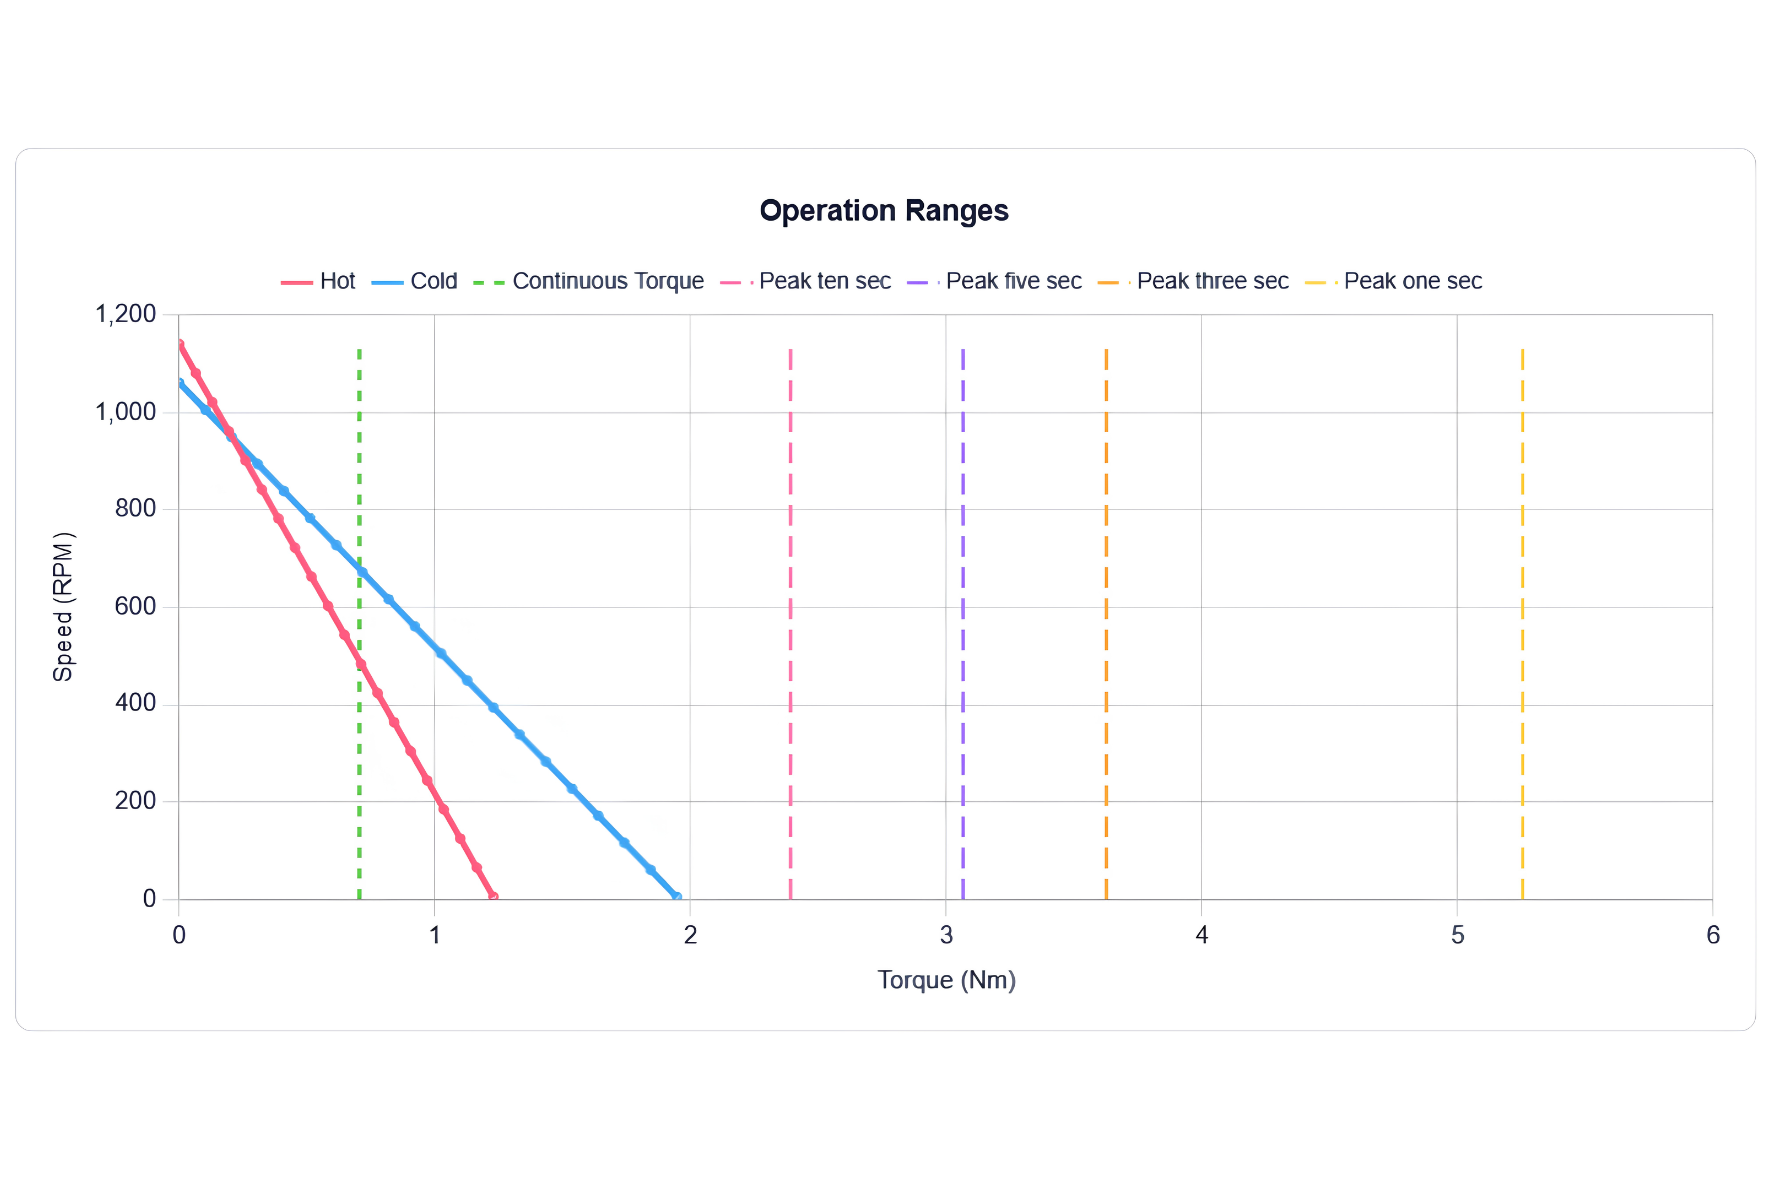
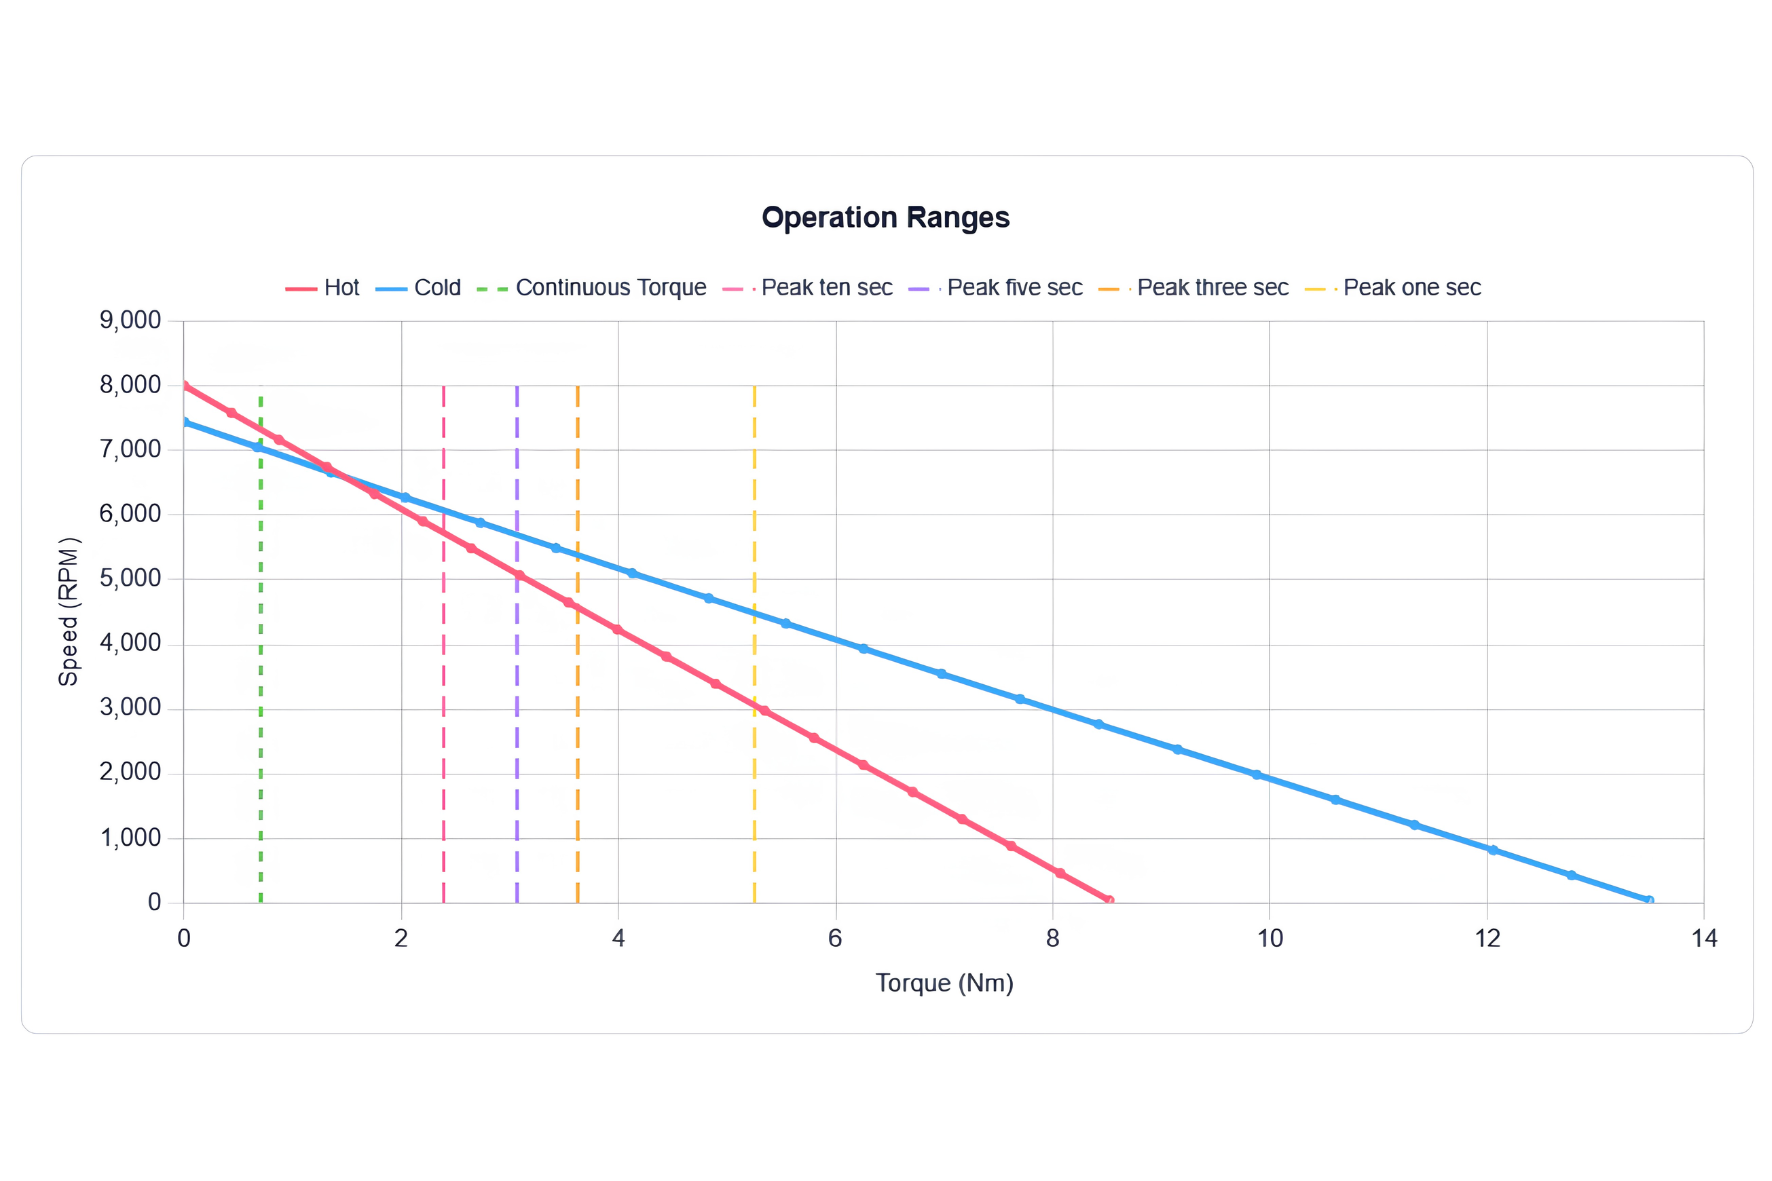
Le deuxième exemple ci-dessous présente un moteur Alva STM-75-20-L avec deux configurations de bobinage différentes. Le premier graphique montre les courbes du moteur avec un couplage en étoile et 8 séries de spires. Le second correspond à un couplage en triangle avec 2 séries de spires. On constate qu’à géométrie physique identique, modifier le nombre de spires de cuivre dans le moteur et leur ordre de raccordement permet d’ajuster les paramètres du moteur. Cela agit non seulement sur l’enveloppe de fonctionnement disponible, mais aussi sur le courant nécessaire pour fournir les mêmes performances. Les deux bobinages correspondent au même encombrement physique de moteur. Tous deux fonctionnent à 20 V, mais leurs performances sont très différentes. En examinant les caractéristiques électriques, on constate que le bobinage 8Y absorbe un courant maximal de 3 A en fonctionnement continu, tandis que le bobinage 2D absorbe environ 21 A pour atteindre ses performances supérieures. Il est donc essentiel de choisir un moteur qui réponde non seulement aux besoins de couple et de vitesse, mais aussi aux contraintes électriques et thermiques de votre plateforme.
Ne pas oublier les diamètres intérieur et extérieur
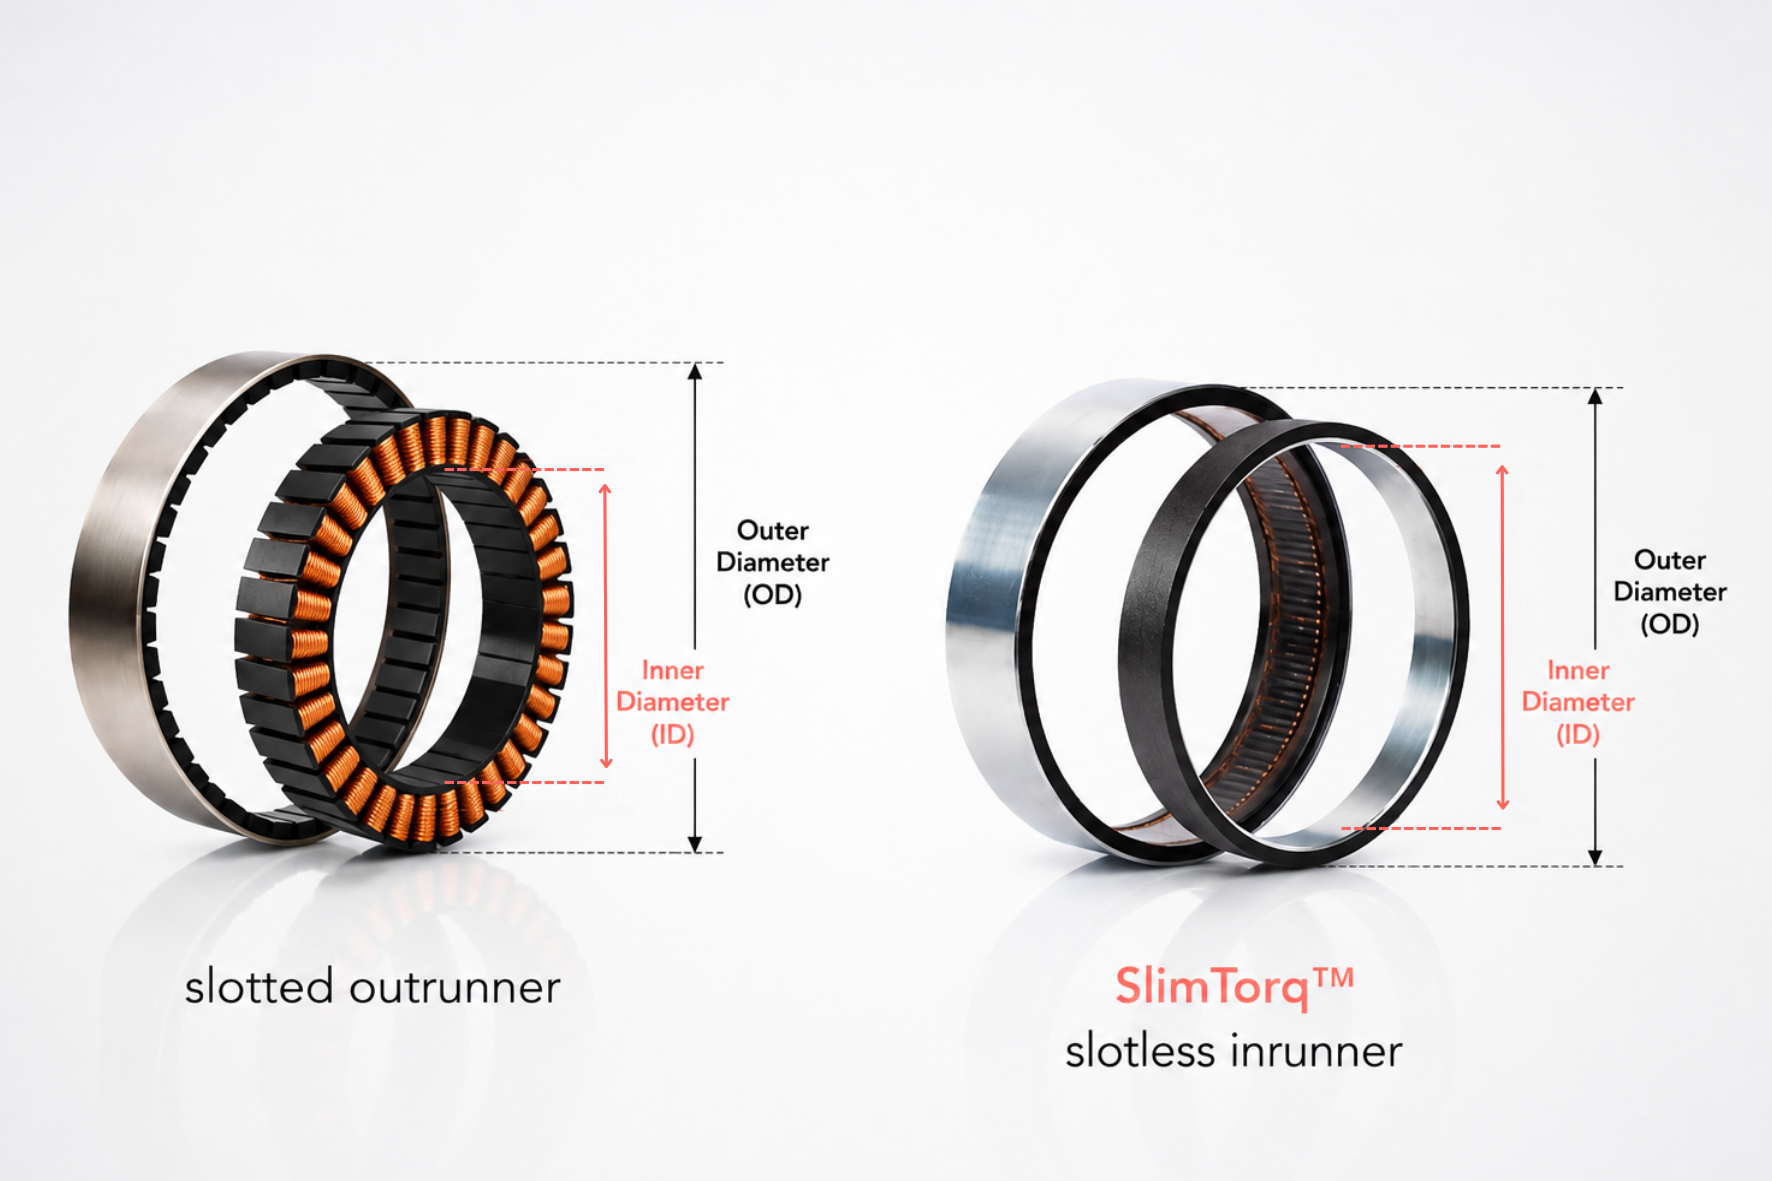
Lors de la lecture de la fiche technique d’une série de moteurs sans cadre pour une application où le couple est déterminant, les priorités consistent à vérifier que l’enveloppe physique du moteur est compatible avec la conception et que ses performances répondent aux besoins de l’application, c’est-à-dire à examiner le diamètre extérieur, la longueur axiale et le couple. Toutefois, le diamètre intérieur est un aspect très important, parfois négligé. Ne pas en tenir compte peut conduire à devoir choisir un moteur à rotor externe, ce qui augmente souvent la complexité du système, notamment en matière de montage et de dissipation thermique. Pour évaluer la densité volumique de couple d’un moteur, il faut donc analyser le volume défini par ses dimensions extérieures (L*π*OD2/2), puis en soustraire le volume correspondant au diamètre intérieur (L*π*ID2/2). Un moteur de très faible épaisseur radiale peut permettre des conceptions extrêmement compactes tout en fournissant le même couple. [Note pour révision éditoriale : vérifier l’exposant de D dans la formule de mise à l’échelle et le diviseur /2 dans les formules de volume ; les expressions fournies ont été conservées.]
Pour conclure
Obtenir davantage de couple avec un moteur sans cadre ne consiste pas uniquement à augmenter le courant. Il faut d’abord mieux concevoir son environnement d’intégration. Dans de nombreux cas, les gains les plus importants proviennent de facteurs qui ne sont pas évidents au premier abord : un diamètre légèrement supérieur, un meilleur chemin de transfert thermique ou un rapport de réduction bien choisi dans les applications avec réducteur. Lorsque le moteur est considéré comme un élément d’un système plus vaste plutôt que comme un composant autonome, les conceptions deviennent non seulement plus puissantes, mais aussi plus fiables et de plus haute performance.
La nouvelle approche d’Alva Industries pour fabriquer des moteurs sans cadre et sans encoches offrant un couple comparable à celui des moteurs slotted a ouvert des possibilités de conception auparavant inaccessibles. Grâce à FiberPrinting™, Alva Industries peut personnaliser les moteurs pour des applications et des points de fonctionnement spécifiques. Avec TorqStudio, Alva offre une réelle flexibilité de conception des moteurs : les équipes d’ingénierie peuvent explorer librement différentes solutions et simuler ce qu’un diamètre, une longueur et un bobinage personnalisés peuvent apporter à leur application, tout en préservant leur liberté de conception.
Si vous souhaitez en savoir plus sur nos moteurs et notre technologie, veuillez nous contacter ici.

Tous droits réservés ©2026