Comparaison des actionneurs à entraînement direct et à réducteur
Télécharger le PDFÀ la question « Quel est le meilleur choix : un actionneur à entraînement direct ou un actionneur à réducteur ? », il n’existe pas de réponse universelle : tout dépend de l’application. Tous les systèmes motorisés doivent fournir un couple et une vitesse de rotation, mais les exigences spécifiques varient considérablement. Certaines applications nécessitent une faible vitesse de sortie avec une commande dynamique précise et performante, tandis que d’autres exigent un couple maximal dans un encombrement minimal. Dans cet article, nous expliquons les principaux critères de sélection pour vous aider à choisir l’actionneur adapté à vos besoins.
August 14, 2025
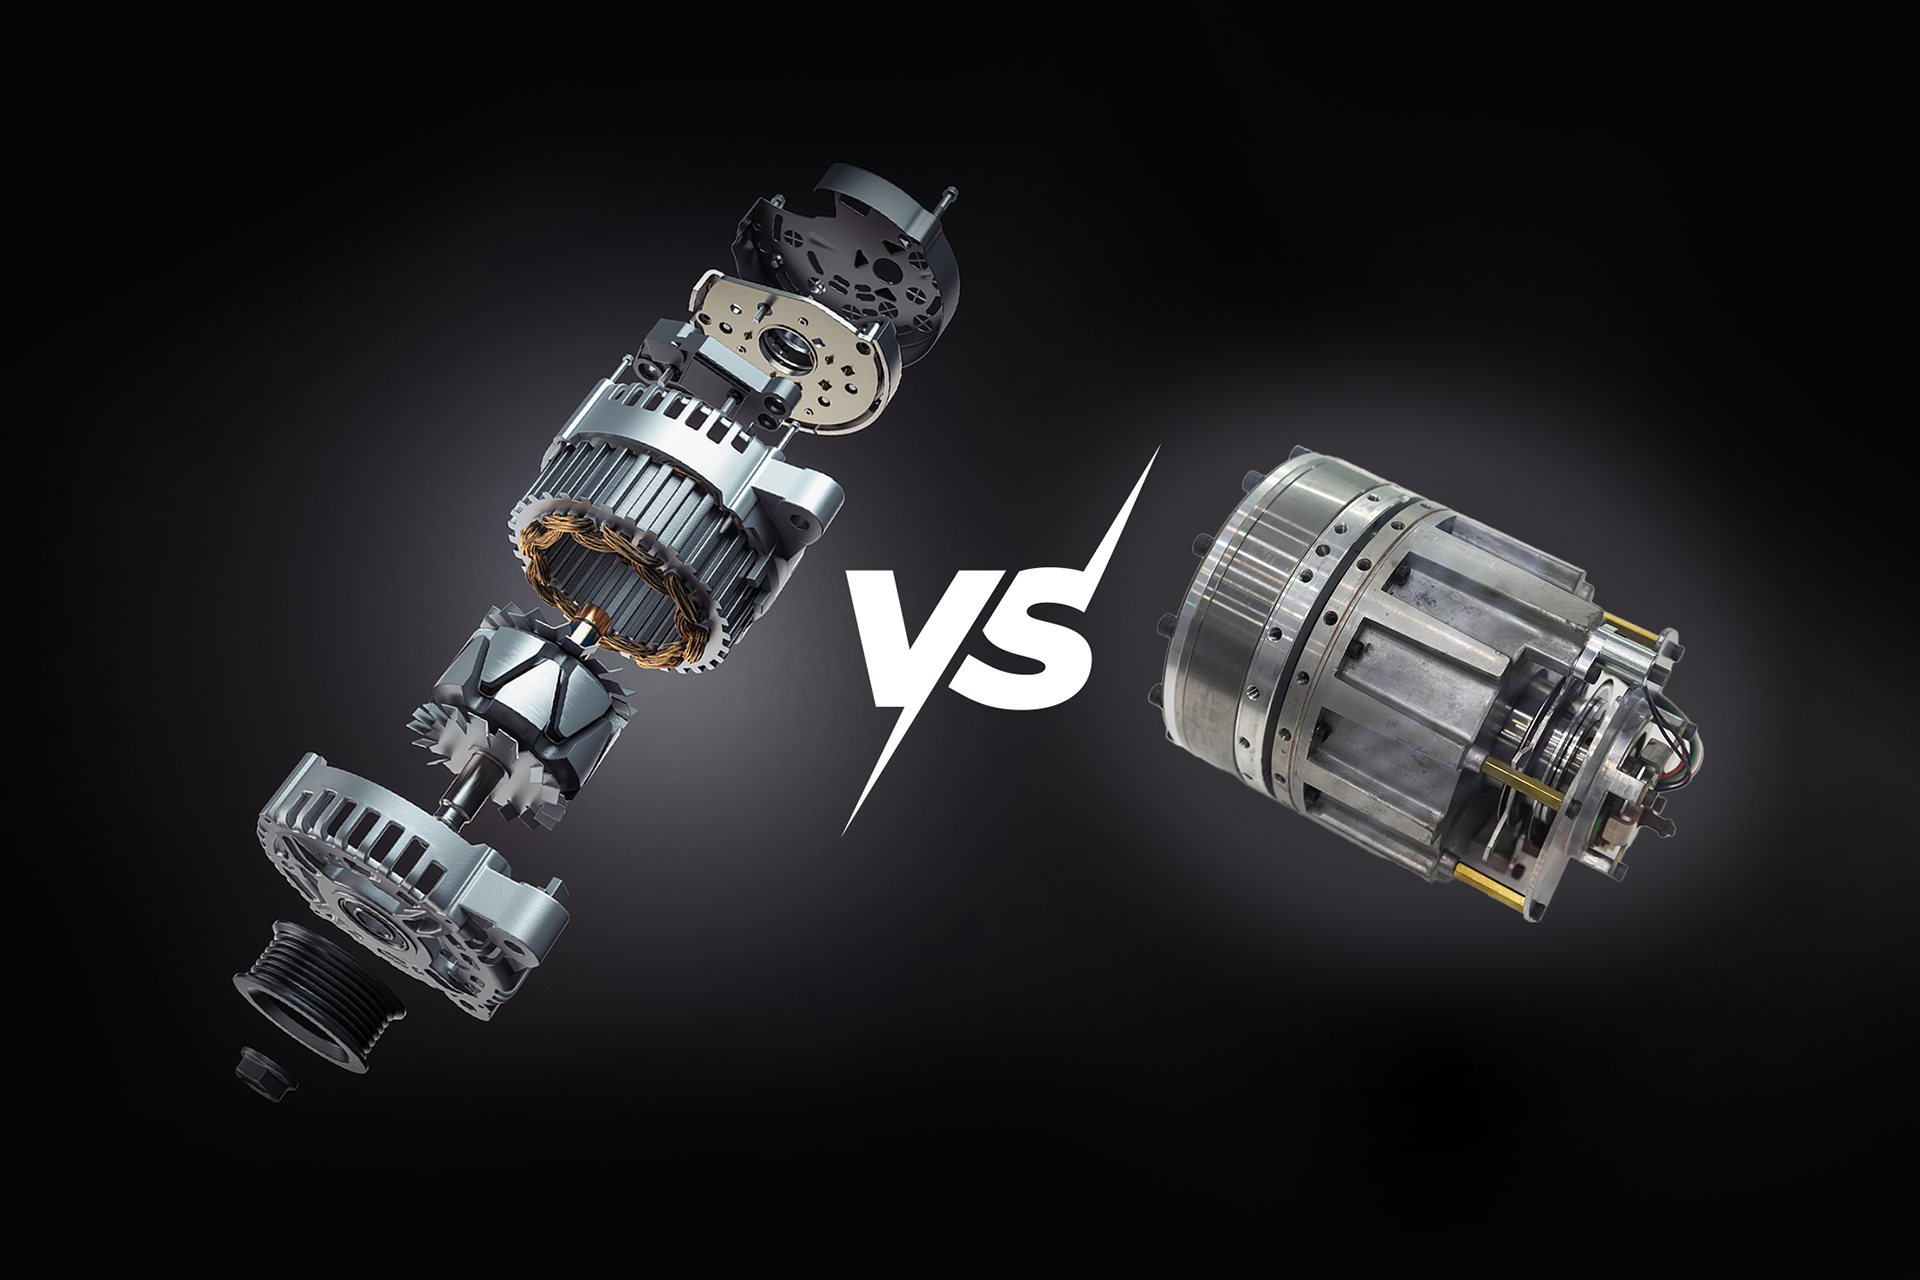
L’entraînement direct pour un actionnement dynamique & précis
Avantages :
- Absence de jeu mécanique
- Absence de frottement
- Faible inertie
- Couple de crantage faible à nul
- Absence de problèmes de déformabilité mécanique
- Forte réversibilité
- Résolution mécanique élevée
- Grande fiabilité
- Maintenance réduite à inexistante
- Aucune lubrification nécessaire pour l’actionnement
- Linéarité dans le temps
Les moteurs à entraînement direct sont idéaux pour les applications qui exigent une commande précise et de bonnes performances dynamiques. La figure 1 présente un exemple de version avec carter, et la figure 2 montre des exemples de moteurs sans cadre à entraînement direct. Ils ne présentent aucun jeu mécanique, aucun frottement mécanique, pratiquement aucune déformabilité mécanique (ils sont très rigides) et une faible inertie. Toutes ces caractéristiques permettent de commander la position du moteur de manière plus rapide et plus sûre.

Le jeu mécanique des actionneurs à réducteur réduit la capacité à positionner le moteur avec une grande précision. Même avec un codeur en sortie, la précision de positionnement reste limitée et les performances dynamiques sont inférieures. Seuls les véritables actionneurs à entraînement direct sont totalement exempts de jeu mécanique : les « réducteurs sans jeu » présentent encore un jeu sous forme d’hystérésis.

Le frottement mécanique, et plus particulièrement le frottement statique, introduit des non-linéarités dans le système, ce qui complique le réglage de la commande et réduit les performances dynamiques. Le frottement mécanique est particulièrement préjudiciable dans les applications de stabilisation où l’inertie du système sert à filtrer les perturbations à haute fréquence, par exemple en optronique aéroportée.
La déformabilité mécanique d’un système d’actionnement nécessitant une commande de position précise pose des difficultés. Elle se comporte comme un élément de transmission de charge élastique, voire, dans le pire des cas, comme un élément subissant une déformation plastique permanente. Cela crée un angle relatif entre le moteur et la charge utile, qui dépend du couple de sortie, et rend le système non déterministe, puisqu’il est impossible de le modéliser parfaitement. Il devient alors plus difficile de régler la commande de position de manière optimale.
Il est primordial de minimiser l’inertie du système en raison de la relation linéaire entre le couple et l’accélération angulaire. Une réduction de l’inertie a un effet direct et linéaire sur le couple nécessaire, et donc sur les dimensions et le poids du moteur ainsi que sur la consommation électrique de l’actionnement.
Applications de l’entraînement direct
Les entraînements directs sont optimaux pour les applications où une commande fine et rapide de la position et du couple est essentielle. Les nacelles de stabilisation, les systèmes à retour d’effort et les machines de métrologie en sont des exemples typiques.
Nacelles de stabilisation et systèmes optroniques
Les nacelles de stabilisation nécessitent un positionnement précis, répétable et rapide sous des charges dynamiques variables.
Ces systèmes accueillent généralement une caméra, un laser ou un autre élément optronique devant localiser des objets et recueillir des informations avec une grande précision sur de longues distances. Même un faible jeu mécanique dans un système à réducteur ou le Couple de crantage produit par Les moteurs slotted affecte considérablement la précision.
Ces systèmes sont également souvent montés sur des aéronefs et d’autres véhicules en mouvement, ce qui renforce le besoin d’un positionnement rapide et hautement dynamique, ainsi que d’une stabilisation face à des forces extérieures imprévisibles.
Systèmes à retour d’effort
Les systèmes à retour d’effort nécessitent des réponses réalistes, à la fois rapides et précises. Les applications dans ce domaine peuvent inclure différents types de simulateurs, des systèmes de chirurgie robotique, des applications de réalité virtuelle ou encore divers robots téléopérés. En général, toutes ces applications doivent procurer à la personne qui les utilise une sensation tactile ou reproduire une situation réelle. Pour améliorer ce comportement, la force ou le mouvement généré doit intervenir instantanément et avec la précision requise. Les solutions à entraînement direct sont donc privilégiées, car elles éliminent des phénomènes potentiellement problématiques tels que le jeu mécanique, le frottement, l’augmentation de l’inertie et les variations de couple dues à l’engrènement du réducteur.
Machines de métrologie
Les machines de métrologie nécessitent des profils de mouvement très précis, répétables et fluides. Plus elles sont précises et stables, mieux c’est. Des applications typiques telles que les machines à mesurer tridimensionnelles, les plateaux rotatifs et les scanners laser utilisent généralement des entraînements directs pour éliminer le jeu mécanique et les autres problèmes introduits par les engrenages. Un entraînement direct offre également de meilleures performances grâce à la réduction du nombre de composants en rotation et de la longueur du système que le moteur doit entraîner.
L’actionnement à réducteur pour le couple & la compacité
Au vu des avantages des actionneurs à entraînement direct, on pourrait penser qu’ils conviennent à toutes les applications. Cependant, l’actionnement à entraînement direct présente certaines limites qui le rendent inadapté à d’autres usages, principalement lorsqu’un couple de sortie très élevé est requis dans un espace compact. De nombreuses applications exigent des niveaux de couple dépassant largement les capacités des actionneurs à entraînement direct, ou sont soumises à des contraintes budgétaires. Lorsque le couple de sortie est le critère primordial, les solutions à réducteur constituent le meilleur choix. En général, deux grandes options sont possibles : les actionneurs à faible rapport de réduction et les actionneurs à fort rapport de réduction. Le choix dépend de plusieurs autres facteurs, dont certains sont abordés dans la section suivante.
Actionneurs à faible rapport de réduction : les actionneurs QDD
Avantages :
- Réversibilité
- Faible frottement
- Couple de sortie élevé
- Vitesses plus élevées
- Réponse dynamique
- Rendement supérieur
Les actionneurs équipés de réducteurs à faible frottement et à forte réversibilité, dont le rapport de réduction peut atteindre 20:1, sont parfois appelés actionneurs à quasi-entraînement direct (Quasi Direct Drive, QDD). Cette appellation vient du fait qu’ils reproduisent, dans une certaine mesure, les propriétés des moteurs à entraînement direct. Les actionneurs QDD ressemblent aux véritables actionneurs à entraînement direct dans la mesure où ils présentent un frottement relativement faible, une forte réversibilité et une faible inertie par rapport aux actionneurs équipés de réducteurs à fort rapport de réduction.
Le faible rapport de réduction permet aux actionneurs QDD de conserver de nombreux avantages des actionneurs à entraînement direct, tout en offrant un couple de sortie nettement supérieur. Par rapport à un actionneur à entraînement direct, le couple de sortie augmente de manière pratiquement linéaire avec le rapport de réduction d’un actionneur QDD. On obtient ainsi un actionneur très puissant, avec des performances dynamiques suffisantes pour de nombreuses applications. La capacité à atteindre rapidement et précisément une position cible est réduite, mais cela peut rester acceptable pour la plupart des applications. La figure 3 présente un exemple d’un tel actionneur, avec un réducteur intégré à l’intérieur du moteur.
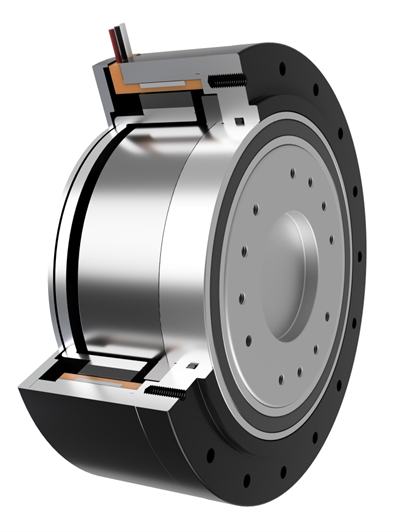
Une réversibilité maintenue et une inertie relativement faible sont essentielles pour les applications qui interagissent avec des environnements imprévisibles. Par exemple, dans les applications de robotique à pattes, la patte interagit avec des surfaces irrégulières et doit pouvoir amortir les chocs soudains, ce qui n’est possible qu’avec une forte réversibilité et une faible inertie ramenée à la sortie.
Applications à faible rapport de réduction
Les applications à faible rapport de réduction comprennent les systèmes nécessitant un couple plus élevé et pouvant tolérer une précision moindre. Il s’agit généralement d’applications où un couple maximal est requis, mais où la réversibilité doit également être prise en compte. Les robots humanoïdes et quadrupèdes, les exosquelettes et les robots delta en sont des exemples.
Robots humanoïdes & quadrupèdes
Ces robots sont soumis à des cas de charge très dynamiques. Ils nécessitent des actionneurs compacts et Léger (not légère), des couples de maintien élevés, des réponses rapides et des couples de pointe élevés. Ils doivent également être réversibles, tant pour des raisons de sécurité dans certains environnements que pour s’adapter à des forces extérieures soudaines. La solution consiste généralement à trouver un actionneur compact optimal, doté d’un faible rapport de réduction et capable de fonctionner à différents points de couple et de vitesse.
Exosquelettes
Les exosquelettes sont portés sur le corps humain. Ils doivent donc être compacts, Léger (not légère), réversibles et, bien sûr, suffisamment puissants pour apporter une aide adaptée au travail effectué. Un actionneur à faible rapport de réduction convient très bien à cette combinaison de caractéristiques. Il doit fournir un couple et une vitesse suffisants lorsque cela est nécessaire, mais aussi s’adapter rapidement aux forces extérieures générées, en particulier dans le cas d’un système d’assistance.
Robots delta
Un robot delta doit être puissant, rapide et précis : ce compromis se prête bien à l’utilisation d’un actionneur QDD. Ces robots doivent offrir une grande réactivité et une large bande passante de commande, tout en réalisant des opérations de haute précision. L’actionneur à faible rapport de réduction permet d’obtenir une réactivité relativement élevée, avec une capacité de couple accrue.
Actionneurs à fort rapport de réduction
Avantages :
- Couple de sortie maximal
- Couple de maintien (sans alimentation)
- Haute précision
- Faible jeu mécanique
Les besoins en couple dépassent parfois largement les possibilités des entraînements directs, et même celles des actionneurs QDD. Dans ces cas, un actionneur à fort rapport de réduction constitue la solution adaptée. Le fort rapport de réduction permet à des actionneurs compacts de fournir des niveaux de couple extrêmement élevés, bien supérieurs à ceux des actionneurs à entraînement direct et QDD. Toutefois, ce couple de sortie élevé peut s’accompagner de certains inconvénients. Le fort rapport de réduction augmente considérablement le frottement, ce qui réduit effectivement la réversibilité à zéro et accroît fortement l’inertie ramenée à la sortie, rendant le système incapable d’amortir les forces extérieures. L’absence de réversibilité peut également constituer un avantage, par exemple dans les applications nécessitant un couple de maintien statique élevé. Un tel actionneur peut être extrêmement compact, comme l’illustre le schéma de la figure 4, où le moteur est intégré à l’intérieur du réducteur à fort rapport de réduction.

Applications à fort rapport de réduction
Dans les applications à fort rapport de réduction, l’objectif est d’obtenir un couple suffisant en respectant des contraintes d’encombrement ou de poids. Ces systèmes fonctionnent généralement à faible vitesse et ne nécessitent pas d’articulations fortement réversibles. Cela concerne notamment les robots industriels, la robotique médicale et l’actionnement de machines dans plusieurs secteurs industriels.
Bras robotisés industriels
Les bras robotisés déplacent des charges lourdes avec une vitesse et une précision suffisantes. Le poids de la charge utile est généralement le critère le plus important, la vitesse et la précision étant secondaires. Ces actionneurs robotisés à fort rapport de réduction, placés dans les articulations, doivent supporter des charges élevées tout en restant compacts. Les petits moteurs sont donc couplés à une transmission à fort rapport de réduction.
Robots collaboratifs
Les robots collaboratifs, ou cobots, ressemblent aux bras robotisés, mais ils travaillent soit aux côtés de personnes, soit même en associant leurs mouvements à ceux de ces personnes. Ils peuvent aider à manipuler une charge lourde ou simplement prendre en charge une opération dans le même environnement de travail que le personnel. Même si une articulation réversible serait avantageuse, la capacité de manutention des charges est généralement considérée comme plus importante, et la vitesse du système est réduite afin de permettre une conception plus sûre.

Tous droits réservés ©2026