Choisir le moteur adapté aux applications de robotique légère
Télécharger le PDFLa conception d’une articulation robotique exige de prendre soigneusement en compte de nombreux facteurs. Pour les robots humanoïdes, les robots à pattes (ou chiens robots), les robots collaboratifs (cobots) et les autres applications faisant appel à des robots légers, chaque configuration présente des exigences spécifiques en matière de choix des moteurs.
February 26, 2025

Qu’est-ce que la robotique légère ?
Les robots légers sont conçus pour se déplacer efficacement sur des terrains imprévisibles et fonctionnent généralement à proximité immédiate des humains ou en collaboration avec eux. Ces robots doivent être agiles, mobiles et puissants, sans pour autant être dangereux. Ils doivent également pouvoir résister à des chocs et à des efforts soudains. Les robots humanoïdes, les robots à pattes et les cobots sont quelques exemples de robots appartenant à cette catégorie.
Robots humanoïdes
Les robots humanoïdes sont des robots polyvalents qui ressemblent aux humains. Ils sont souvent conçus pour assister ou remplacer les humains dans diverses tâches, comme les tâches ménagères, le levage et le transport d’objets en usine, ou l’exploration d’environnements potentiellement dangereux. Pour reproduire les mouvements humains, les robots humanoïdes sont équipés de plusieurs membres et articulations mobiles, chacun devant être entraîné par des moteurs. Ces moteurs doivent présenter des dimensions, des formes et des capacités variées afin de répondre aux exigences spécifiques de chaque articulation et de chaque actionneur.
Robots à pattes
Les robots à pattes, tels que les quadrupèdes, suivent une approche de conception similaire à celle des robots humanoïdes, mais ressemblent à des animaux (par exemple des chiens) plutôt qu’à des humains. Ces robots accomplissent des tâches d’inspection, d’exploration et de livraison dans des environnements qui peuvent être dangereux ou physiquement éprouvants pour les humains. En assistant le personnel, ces robots augmentent la productivité tout en améliorant la sécurité. Comme les robots humanoïdes, les robots à pattes nécessitent des moteurs puissants, légers et compacts pour maximiser leur durée de fonctionnement et accomplir des tâches exigeantes.

Robots collaboratifs
Les cobots, ou robots collaboratifs, sont conçus pour travailler aux côtés des humains dans des espaces partagés. Ils accomplissent des tâches telles que le levage d’objets lourds, la prise et la dépose d’objets avec une précision et une répétabilité élevées, ou encore des inspections. Les cobots fonctionnant à proximité des humains, la sécurité est une priorité absolue. Contrairement aux robots plus imposants, généralement isolés derrière des barrières de protection, les cobots doivent pouvoir interagir avec les personnes en toute sécurité.
Parmi les autres exemples de robots légers figurent les robots d’exploration conçus pour se déplacer sur des terrains imprévisibles, comme des décombres après un séisme ou les profondeurs de grottes. Ces robots doivent s’adapter et réagir rapidement aux variations soudaines des forces extérieures.
L’importance de la densité de couple
Lors de la conception de robots légers, les deux facteurs les plus importants à prendre en compte sont le poids et la capacité à fournir des efforts. Tous deux jouent un rôle essentiel dans le choix des actionneurs des articulations robotiques. Ces robots doivent être légers pour fonctionner pendant de longues périodes, tout en étant suffisamment puissants pour accomplir des tâches complexes. La densité de couple est la clé de cet équilibre.
Les articulations de ces robots sont souvent reliées en série ou doivent soulever leur propre poids, ce qui signifie que les moteurs font partie de la charge déplacée. Il en résulte un effet cumulatif sur plusieurs étages. Une densité de couple élevée garantit que chaque articulation peut fournir l’effort nécessaire tout en minimisant le poids.
Solutions à réducteur
Une façon d’obtenir une densité de couple élevée consiste à utiliser des solutions à réducteur. Une transmission à engrenages permet d’augmenter le couple fourni par un moteur plus petit. Cependant, il est également essentiel de tenir compte de la réversibilité, c’est-à-dire de la capacité du mécanisme à être entraîné depuis sa sortie par une force extérieure. Par exemple, si une personne saisit un bras robotique et le déplace dans une autre direction, le moteur ou l’actionneur doit autoriser ce mouvement. Cette propriété est nécessaire pour garantir des interactions sûres entre robots et humains, ainsi que pour faciliter le transport, notamment lorsque le système est hors tension.
Les transmissions à faible rapport de réduction sont donc privilégiées. Un faible rapport garantit que les efforts nécessaires pour entraîner le mécanisme depuis sa sortie restent faibles, tout en permettant à l’articulation de réagir avec souplesse aux chocs soudains. Les entraînements quasi directs (QDD) présentent un comportement similaire à celui des entraînements directs, mais avec un faible rapport de transmission.
Mesure du couple dans les articulations robotiques
La mesure du couple est essentielle en robotique légère, car elle fournit un retour d’information en temps réel sur le couple appliqué à une articulation donnée. Ce retour permet une commande précise, un fonctionnement sûr et des interactions fluides avec les objets et les humains. Des capteurs de couple dédiés sont souvent utilisés à cette fin ; ils augmentent toutefois le coût, la masse et la complexité. Si les non-linéarités de l’articulation robotique peuvent être éliminées, le couple peut être mesuré sans capteur de couple distinct.
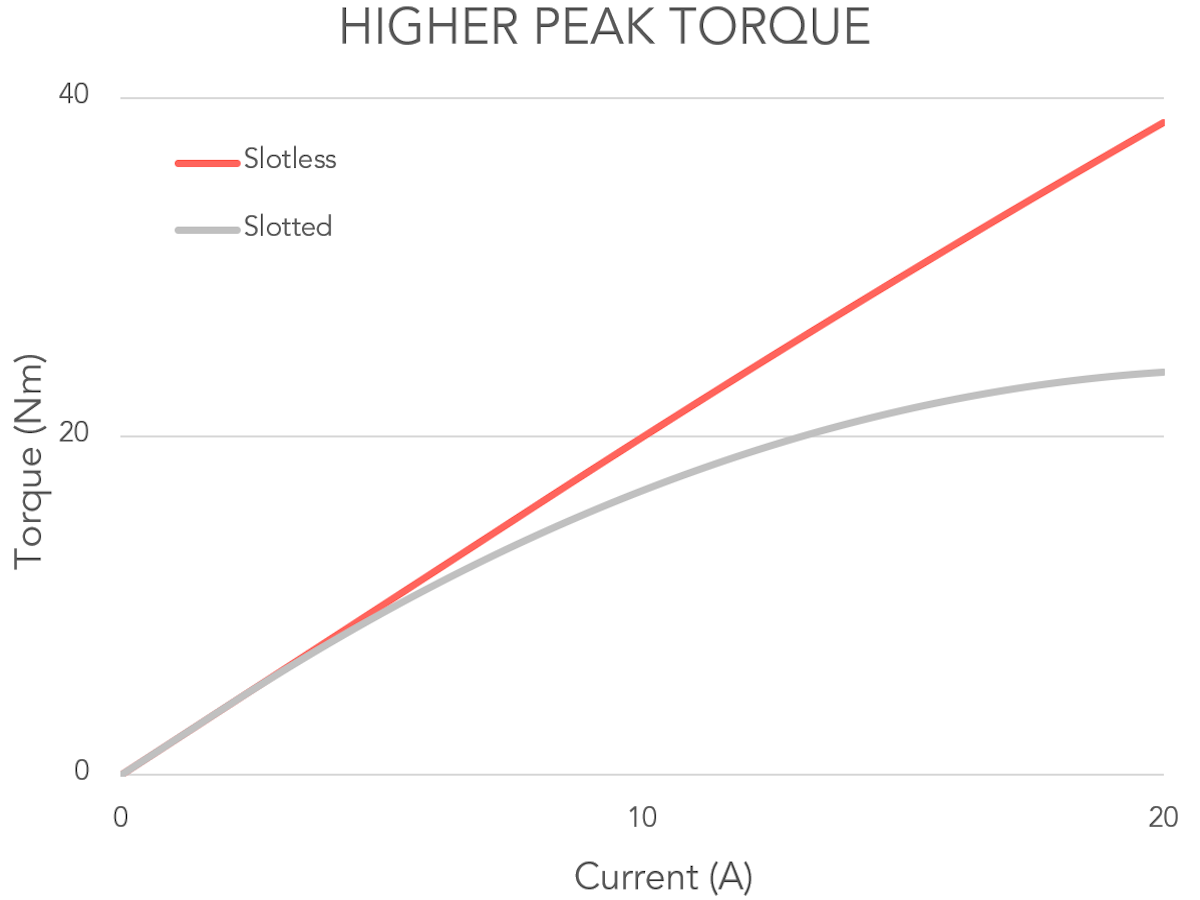
Les moteurs slotted traditionnels possèdent des dents en fer qui concentrent le flux magnétique. Ces dents créent une interaction magnétique asymétrique entre le rotor et le stator, entraînant un couple de crantage. À l’inverse, les moteurs slotless utilisent un simple noyau annulaire constitué d’un empilement de tôles magnétiques, ce qui élimine le couple de crantage et permet un comportement plus linéaire. De plus, les moteurs slotted présentent des problèmes de saturation sous de fortes charges.
Qu’est-ce que la saturation du couple et pourquoi pose-t-elle problème ?
Les robots doivent être précis, puissants et rapides. Sous de fortes charges, les moteurs slotted traditionnels peuvent subir une saturation magnétique, entraînant une augmentation des pertes et une relation non linéaire entre courant et couple. À l’inverse, les moteurs slotless, dépourvus de dents en fer, ne subissent pas de saturation. Il en résulte une relation plus linéaire entre courant et couple, permettant un couple de pointe plus élevé et un meilleur rendement, notamment dans les applications dynamiques qui nécessitent un couple élevé sur une large plage de vitesses.
Pour en savoir plus, consultez : Les moteurs slotless et les moteurs slotted
Architecture optimale d’une articulation robotique QDD
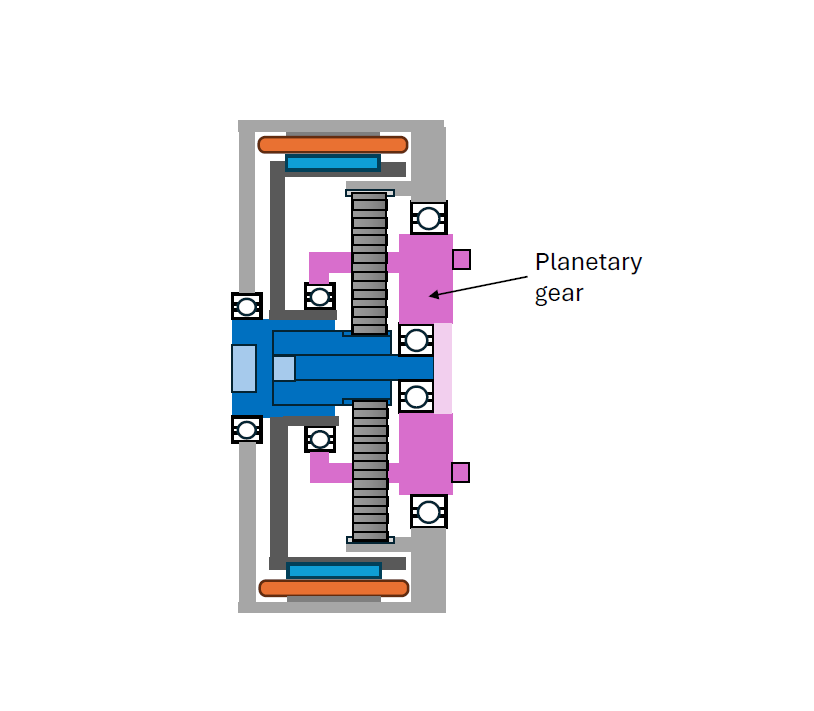
Les articulations destinées à la robotique légère doivent être compactes. C’est pourquoi l’architecture d’articulation introduite par le MIT pour l’actionneur du Mini Cheetah a gagné en popularité. Cette conception intègre un réducteur au centre du moteur, offrant un gain d’encombrement considérable. L’architecture repose sur des moteurs à rotor externe, dont le diamètre intérieur est suffisamment grand pour accueillir le réducteur. Toutefois, la disposition du stator et du rotor pose des difficultés de refroidissement et d’assemblage. Cette conception nécessite un grand carter autour du rotor pour supporter les roulements des deux côtés de l’actionneur.
Un moteur à rotor interne constitue en revanche un meilleur choix pour ce type d’actionneur. Il supprime le besoin d’un carter supplémentaire et place le stator à l’extérieur, doublant ainsi la surface de refroidissement par conduction et améliorant considérablement la dissipation thermique. Toutefois, les moteurs à rotor interne n’offraient historiquement pas un diamètre intérieur suffisamment grand pour répondre à cette exigence.
Moteurs SlimTorq™ pour la robotique légère
Les moteurs slotless Alva SlimTorq™ FiberPrinted constituent un excellent choix pour ces applications. Ces moteurs offrent une densité de constante moteur de premier plan sur le marché, associant une densité de couple élevée à un rendement amélioré. Le stator FiberPrinted, de géométrie simple, associé au rotor à réseau de Halbach (or ensemble de Halbach), peut être optimisé pour générer une force contre-électromotrice presque parfaitement sinusoïdale à tous les niveaux de couple et à toutes les températures. Il en résulte un couple de crantage pratiquement nul et des capacités de couple de pointe supérieures, permettant la relation courant-couple linéaire et hautement dynamique requise pour une articulation robotique de haute qualité.
De plus, les moteurs SlimTorq™ présentent le rapport diamètre intérieur/diamètre extérieur le plus élevé, permettant une conception compacte qui libère de l’espace au centre du moteur, contrairement aux moteurs à rotor interne traditionnels. Cela facilite l’intégration d’un réducteur et réduit l’encombrement global de l’articulation robotique. Enfin, la technologie flexible de fabrication par impression de fibres permet d’adapter les moteurs à toutes les dimensions, afin d’optimiser les performances pour chaque conception spécifique d’articulation robotique. Pour en savoir plus sur les moteurs Alva SlimTorq™ et leurs applications en robotique légère, consultez le site d’Alva Industries.
Contact
Nicolas Giraudo
Directeur commercial
Fossegrenda 1, 7038 Trondheim, Norway

Tous droits réservés ©2026