Choisir des actionneurs pour les articulations des robots chirurgicaux
Télécharger le PDFDécouvrez comment le choix d’actionneurs adaptés aux articulations des robots chirurgicaux améliore la précision et le contrôle lors d’interventions complexes. Informez-vous À propos de nous sur les avantages des moteurs couple compacts et sur la manière dont la Technologie FiberPrinting™ optimise les dimensions, la puissance des moteurs et l’adaptation aux exigences des applications de robotique chirurgicale de nouvelle génération.
November 10, 2024

La chirurgie robotique se développe, car elle permet aux chirurgiens de réaliser des interventions complexes avec davantage de précision et de contrôle, ce qui apporte divers bénéfices aux patients. Les réticences initiales à l’idée de « se faire opérer par un robot » continuent de diminuer, notamment grâce à l’apparition d’autres solutions robotiques dans notre quotidien, qu’il s’agisse d’un humanoïde servant une boisson dans un bar ou d’un robot mobile livrant des courses.
La conception et la composition des articulations constituent un facteur déterminant des performances et des capacités globales du robot chirurgical. Les priorités de conception étant différentes, la plupart des systèmes actuellement commercialisés présentent des différences. Celles-ci se reflètent dans leurs caractéristiques techniques et leur esthétique. Malgré ces différences, presque tous les fabricants cherchent à améliorer certains aspects de leurs systèmes, notamment les dimensions, la sécurité, la vitesse et la consommation électrique (rendement).
Cet article examine différentes approches de conception des articulations robotiques et présente une nouvelle Technologie de plus en plus adoptée par les fabricants de robots chirurgicaux.
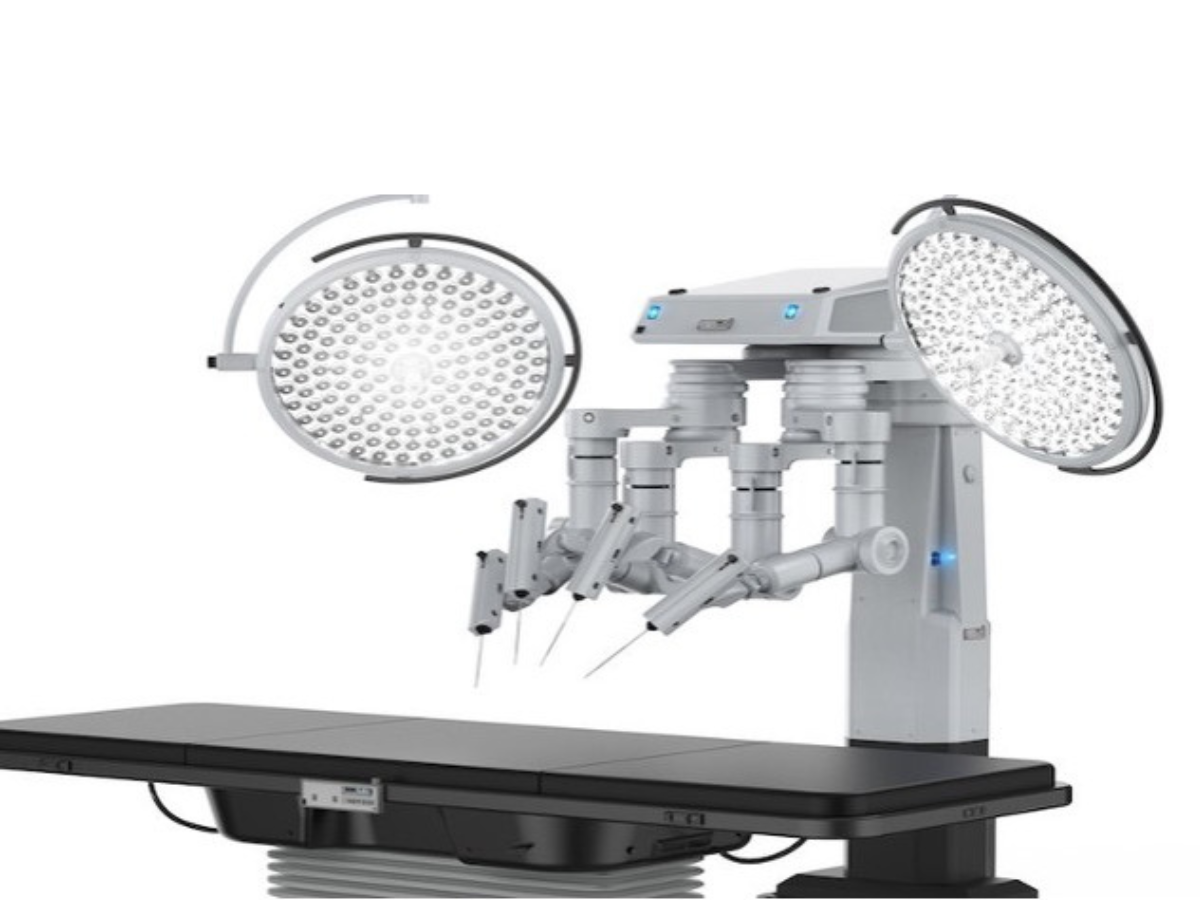
Les actionneurs des robots chirurgicaux
Plusieurs types de technologies d’actionnement sont utilisés dans les systèmes robotiques chirurgicaux. Plusieurs entreprises proposent également des actionneurs standard du commerce aux caractéristiques fixes. Ces solutions peuvent être utiles aux fabricants de robots qui réalisent un premier prototype ou un système de première génération, car elles permettent de réduire le temps de développement. Toutefois, à long terme, elles sont généralement remplacées au fil de l’évolution de la conception : les fabricants recherchent un niveau d’intégration supérieur pour répondre à un cahier des charges plus spécifique, adapté aux performances requises et aux caractéristiques distinctives du système.
Que contient une articulation de robot ?
Une articulation de robot se compose de plusieurs éléments permettant un mouvement contrôlé. Leur nature peut varier, mais ils comprennent généralement un moteur, un mécanisme de transmission ou de réduction sous la forme d’un réducteur, des codeurs, des roulements, éventuellement des capteurs de couple, un frein et un servovariateur.
Cet article se concentre sur les principaux composants mécaniques : le moteur, les engrenages ou le réducteur et le frein.
Engrenages
Dans une articulation de robot, les engrenages servent principalement à transmettre le couple et à contrôler le mouvement de l’articulation. Le rapport de transmission correspond à la relation entre le nombre de dents de deux roues dentées en prise ou entre leurs vitesses de rotation respectives. Il indique dans quelle mesure le couple d’un moteur est augmenté ou réduit.
Le rapport de transmission est généralement exprimé comme le rapport entre le nombre de dents de la roue menée (qui reçoit la puissance) et celui de la roue menante (qui fournit la puissance). Il peut également être représenté par le rapport de leurs vitesses de rotation.
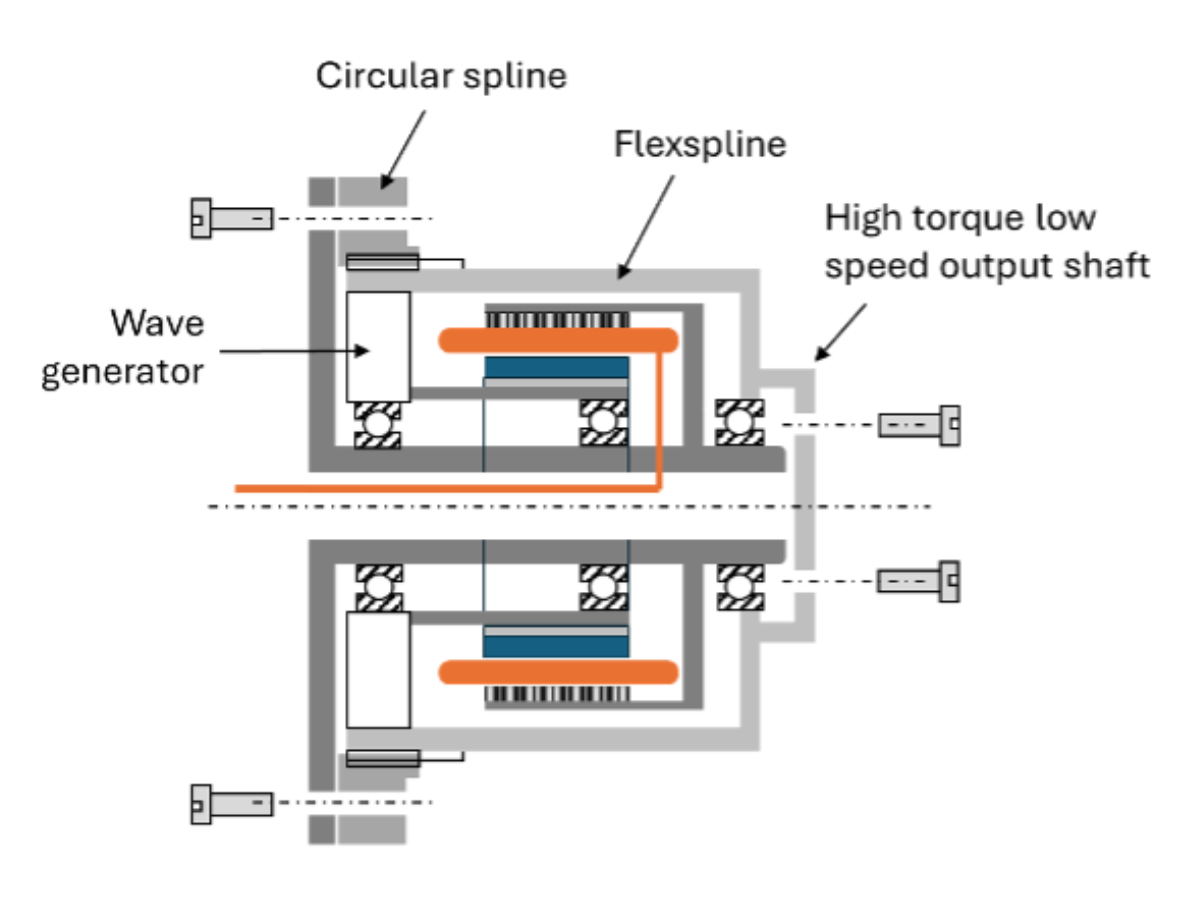
Différentes technologies d’engrenages sont disponibles pour les articulations de robots ; leur choix dépend des caractéristiques recherchées pour l’application robotique. Les solutions robotiques chirurgicales reposent généralement sur une cinématique série. Dans ces configurations, le couple requis sur les axes les plus importants est assez élevé, et les rapports de réduction tendent donc à être très élevés. Des réducteurs à onde de déformation sont généralement utilisés dans ces applications.
Moteurs
Le type de Technologie moteur utilisé dans l’articulation est l’un des facteurs qui influencent le choix des engrenages. La Technologie à onde de déformation est la plus courante lorsque l’entraînement repose sur un Moteur sans cadre, une solution retenue lorsque la compacité est importante.
Avec d’autres types de moteurs, d’autres technologies d’engrenages conviennent mieux, comme l’association très courante de transmissions à vis sans fin et de moteurs à courant continu sans balais (BLDC).
Les moteurs couple sans cadre présentent de nombreux avantages de conception en matière de compacité, de commandabilité, de réduction du poids et de performances. Ils peuvent également fournir un couple supérieur à celui des moteurs BLDC classiques, ce qui permet de réduire le rapport de réduction, voire, dans certains cas, de supprimer toute réduction (voir plus loin). Plus le rapport de réduction est faible, plus le mécanisme est facile à entraîner depuis sa sortie ; le rendement, la sensibilité et la transparence sont également améliorés, cette dernière désignant la capacité à détecter le couple à partir du courant appliqué au moteur.
Freins
L’une des difficultés liées à la diminution du rapport de réduction concerne les freins. Les cinématiques série nécessitent un frein sur presque tous les axes, à quelques exceptions possibles près, comme les effecteurs terminaux ou les axes qui se déplacent uniquement à l’horizontale, perpendiculairement à la gravité. Si le rapport de réduction diminue, les freins doivent également pouvoir produire un couple de freinage supérieur. Selon la Technologie utilisée, cela peut entraîner une augmentation de leurs dimensions et de leur poids, allant finalement à l’encontre de l’objectif de réduction du poids et de l’encombrement des moteurs et des engrenages.
Les freins électromagnétiques ont toutefois progressé ces dernières années : des modèles très légers peuvent désormais fournir un couple de freinage élevé tout en étant adaptables en dimensions et personnalisables.
L’entraînement direct dans les robots chirurgicaux
Tous les axes d’une articulation de robot chirurgical ne nécessitent pas des actionneurs avec réducteur. Un effecteur terminal ou un « poignet » peut aussi être réalisé avec un moteur couple sans réduction. Dans ce type d’application, une solution à entraînement direct peut offrir plusieurs avantages : réduction des dimensions et du poids, performances dynamiques élevées et coût inférieur. Consultez le Guide des moteurs couple pour en savoir plus.
Si les moteurs couple offrent de tels avantages, on peut se demander pourquoi les fabricants ne conçoivent pas un robot entièrement dépourvu d’engrenages, utilisant uniquement des entraînements directs. Certaines cinématiques parallèles ont montré la faisabilité de cette conception. En revanche, cette solution est peu courante pour les cinématiques série, en raison du manque de robustesse mécanique qu’un tel système présenterait, ce qui pose problème lorsque la stabilité doit être élevée.
Moteurs couple de précision à Technologie FiberPrinted™
L’intégration de moteurs couple dans un actionneur avec réducteur exige une étude approfondie. Une tendance croissante dans la robotique chirurgicale et d’autres applications de précision consiste à utiliser des moteurs couple de précision fabriqués avec la Technologie FiberPrinted™.
FiberPrinting™ est une méthode industrielle de bobinage qui permet de produire en continu des nappes de bobinage statorique pour les moteurs sans fer ainsi que pour la catégorie Les moteurs slotless. Cette méthode maximise le coefficient de remplissage en cuivre et permet d’adapter précisément les dimensions & la configuration du stator, pour obtenir une combinaison optimale de densité de couple et de précision dans un format mince et Léger (not légère).
Ces moteurs ultrafins permettent une intégration complète à l’intérieur d’un réducteur (concept illustré à la figure 3), et leur conception sans noyau permet également aux moteurs couple de fonctionner à des vitesses plus élevées.
Pour plus d’informations, consultez cet article : Les moteurs slotless et Les moteurs slotted : quelle est la différence ?

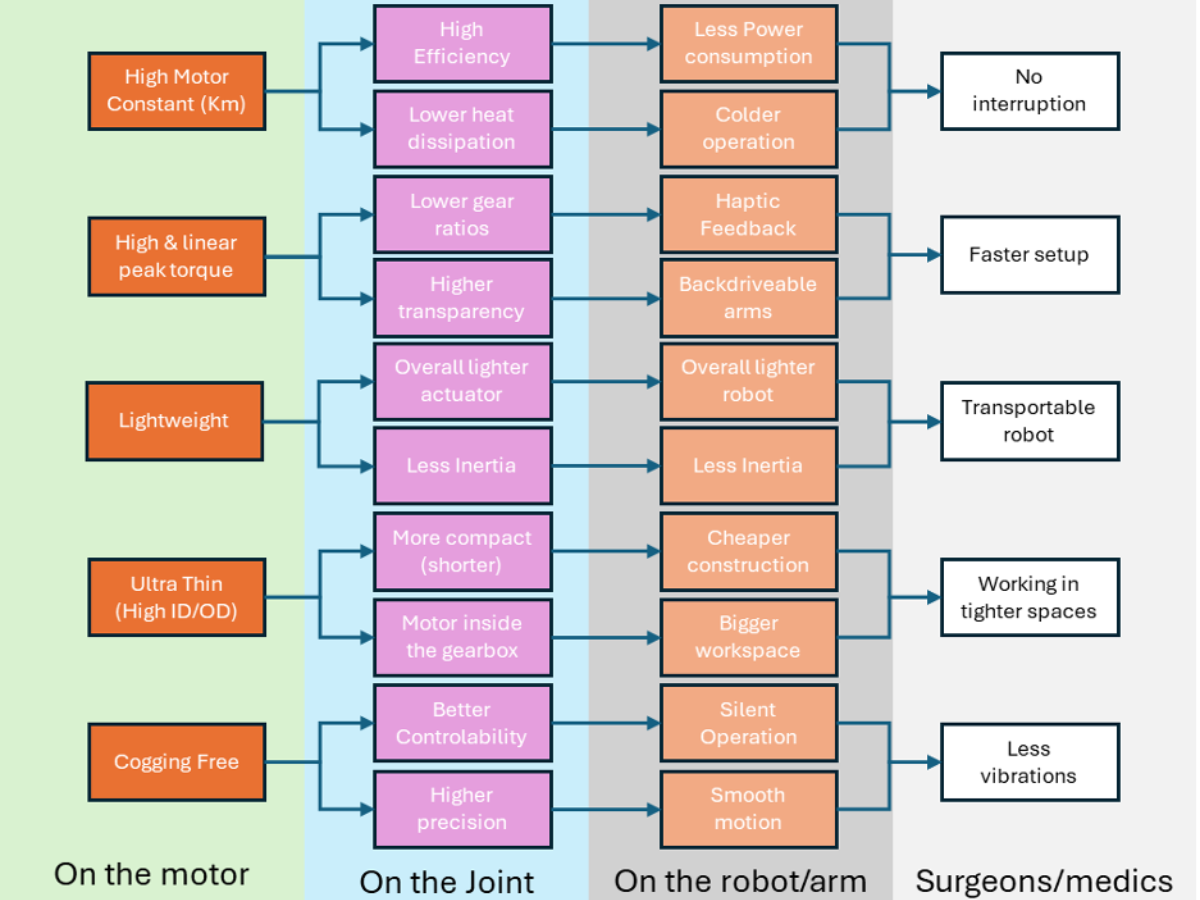
La possibilité qu’offre FiberPrinting™ d’intégrer des solutions compactes présente plusieurs avantages, non seulement pour les concepteurs en mécatronique, mais aussi pour les fabricants de robots chirurgicaux et les chirurgiens qui les utilisent, comme l’illustre la figure 3 ci-dessous.

Tous droits réservés ©2026