Intégration des moteurs sans cadre avec des réducteurs : méthodes de conception d’actionneurs compacts à réduction
Télécharger le PDFDécouvrez comment l’intégration de moteurs sans cadre et sans fentes avec différentes architectures de transmission permet de concevoir des actionneurs plus compacts offrant une forte densité de couple. Ce guide présente les réducteurs planétaires, à onde de déformation et cycloïdaux, ainsi que les systèmes à vis à billes, et les principaux critères techniques à prendre en compte pour concevoir des systèmes de commande de mouvement hautes performances.
August 20, 2026
Lors de la conception d’une application de commande de mouvement, les ingénieurs doivent composer avec un ensemble complexe de spécifications et de contraintes. Si les exigences de l’application dictent la vitesse et le couple nécessaires, les limites physiques sont strictement définies par les contraintes de volume, de masse et de dimensions. Réduire au minimum le nombre de composants reste idéal pour diminuer à la fois la complexité et le coût ; toutefois, les solutions à entraînement direct finissent par atteindre un seuil physique où elles deviennent trop volumineuses pour fournir le couple requis.
C’est là que la réduction mécanique prend tout son intérêt. L’intégration d’un réducteur multiplie le couple de sortie du moteur, évitant ainsi de recourir à un moteur plus gros et plus lourd. Bien que cette solution réduise la vitesse de sortie, ce compromis est tout à fait acceptable pour de nombreuses applications. Concevoir un système avec un moteur sans cadre nécessite déjà des choix techniques délicats, et l’ajout d’un étage de réduction accroît cette complexité. Néanmoins, en abordant systématiquement l’intégration de ces composants, les ingénieurs peuvent développer un système Haute performance, compact et offrant une très forte densité de couple.
Évolution de la commande de mouvement compacte : pourquoi est-ce important aujourd’hui ?
L’évolution de la commande de mouvement compacte s’accélère rapidement vers une miniaturisation extrême, sans sacrifice de performances. Dans les secteurs à forts enjeux, notamment la robotique, les dispositifs médicaux et l’aérospatial, la demande de systèmes plus petits, plus légers et fortement intégrés n’a jamais été aussi élevée et ne montre aucun signe de plafonnement prochain. Pour répondre à ces exigences strictes, les ingénieurs de conception délaissent les moteurs volumineux à carter traditionnel au profit de solutions sans cadre.
Constitués uniquement d’un rotor et d’un stator séparés, les moteurs sans cadre s’intègrent directement dans la structure mécanique d’une machine, comme une articulation robotique ou un instrument chirurgical. Cette intégration directe élimine les composants redondants tels que les accouplements, les roulements et les carters auxiliaires, réduisant considérablement l’encombrement global et la masse du système. Dans cette logique, le secteur s’est principalement attaché à maximiser la densité de couple, c’est-à-dire à fournir le couple le plus élevé possible dans le plus petit volume disponible.
Association d’un moteur sans cadre et sans fentes avec un réducteur : de nouvelles possibilités
Jusqu’à présent, les gains d’espace et de masse obtenus en intégrant un moteur sans cadre pour rendre les actionneurs plus compacts et plus légers étaient déjà considérables. L’utilisation d’un moteur sans cadre et d’un réducteur intégrés en série accroît la complexité, et le compromis entre les gains obtenus et la complexité globale ne semble avantageux que dans certains cas.
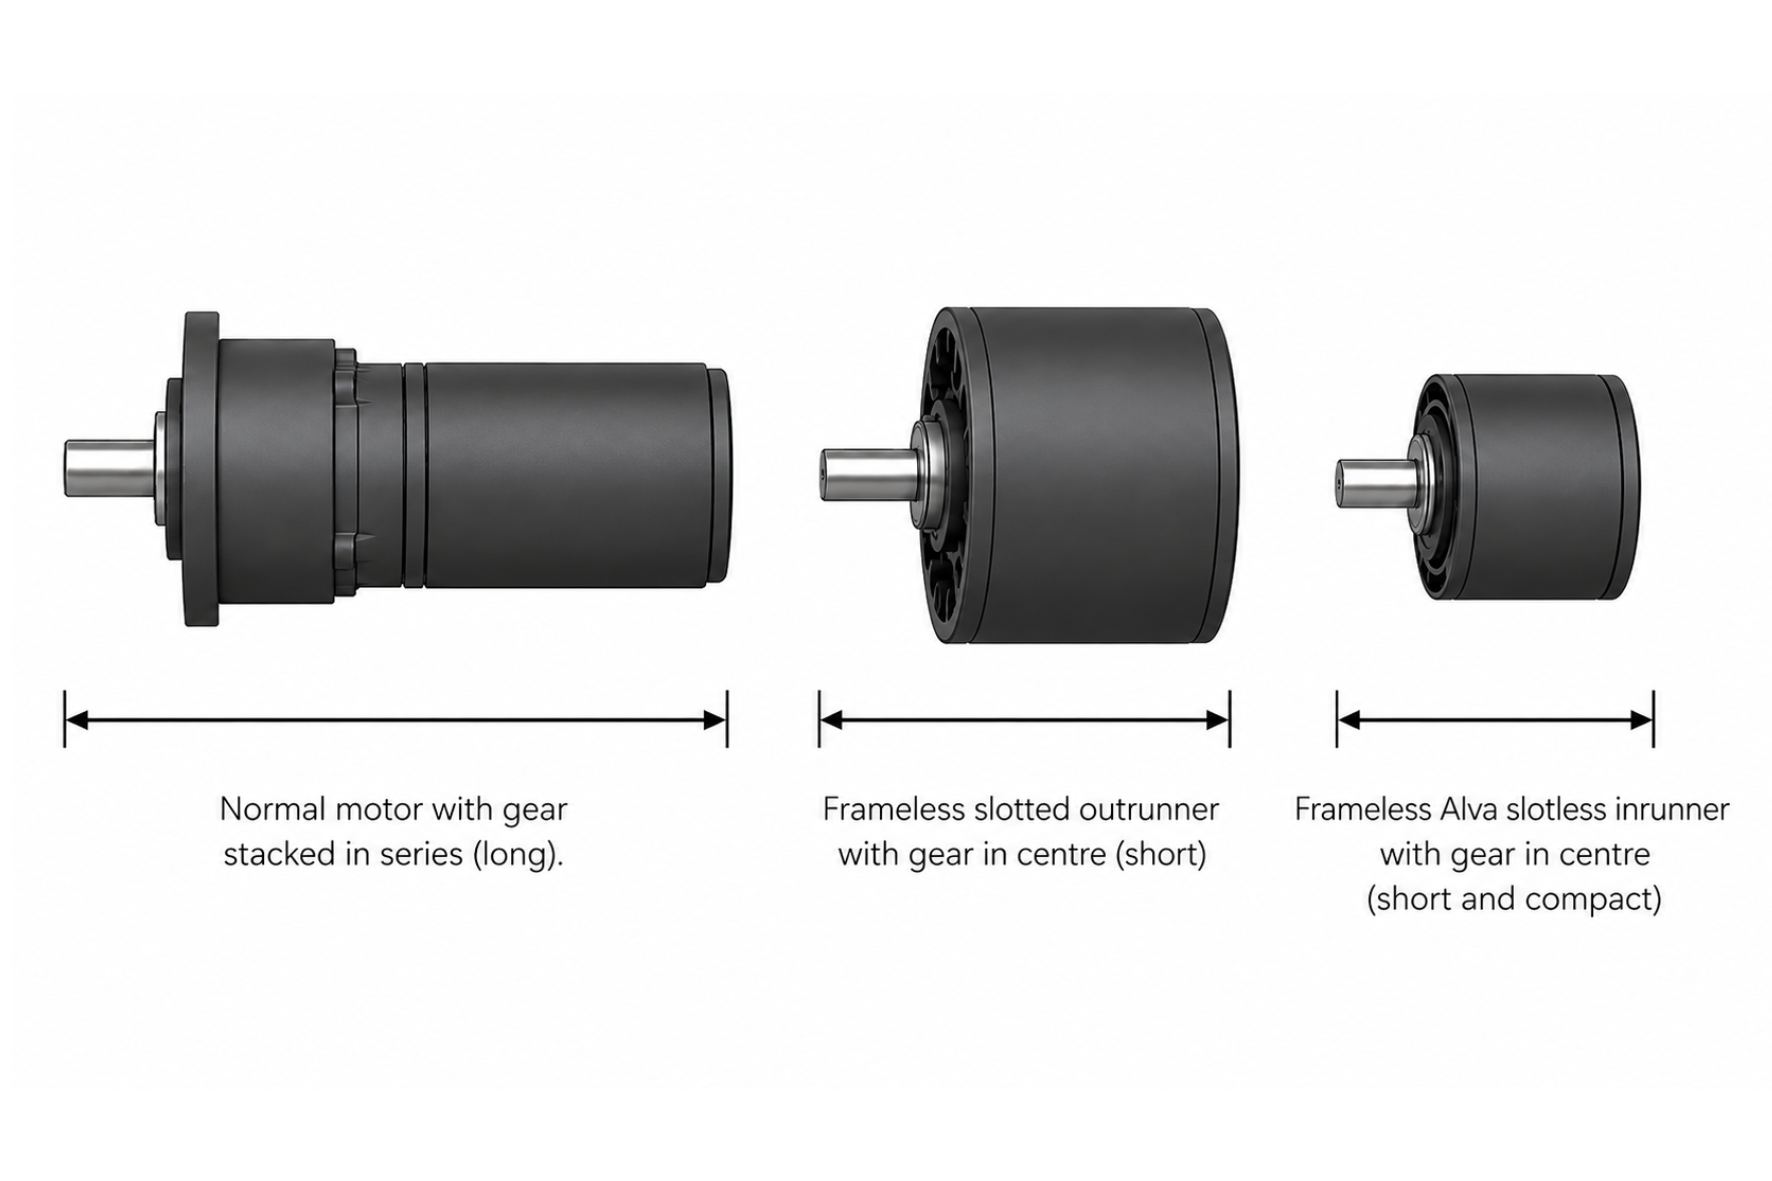
L’évolution de la commande de mouvement compacte a permis une synergie remarquable en associant des moteurs à grand diamètre intérieur à une réduction intégrée au centre. L’avantage principal de cette architecture réside dans son utilisation particulièrement efficace de l’espace. L’élimination de la configuration « empilée » classique, où le moteur se trouve axialement derrière le réducteur, réduit considérablement la longueur totale et la masse de l’actionneur. Cette approche a traditionnellement été mise en œuvre avec des moteurs à rotor externe et à encoches, avec d’importantes difficultés liées à la dissipation thermique et à la complexité d’intégration.
C’est ici que le procédé FiberPrinting™ joue un rôle important. Cette méthode révolutionnaire de fabrication de bobinages en cuivre sans fer et sans fentes produit un stator extrêmement compact présentant un taux de remplissage élevé. Ce stator est ensuite associé à un rotor à Réseau de Halbach (or ensemble de Halbach), ce qui donne un moteur sans cadre offrant une densité de couple supérieure, capable même de rivaliser avec les modèles à encoches. Il en résulte désormais un moteur sans cadre à rotor interne extrêmement fin, qui permet d’intégrer des réducteurs à l’intérieur du moteur sans cadre. Cela permet non seulement d’obtenir un actionneur très compact et léger, mais apporte aussi, grâce à la conception de type Moteur sans fentes, de nombreuses autres caractéristiques (Aucun cogging, linéarité du couple, absence de saturation du couple, etc.), tout en conservant les mêmes performances. De plus, Les moteurs slotless d’Alva ne subissent pas de saturation magnétique, ce qui leur permet de fournir de manière fiable les couples de crête élevés requis par les cas de charge dynamiques. Enfin, les moteurs d’Alva étant à rotor interne, leur stator se situe à l’extérieur, ce qui est avantageux pour l’intégration mécanique et les aspects thermiques.
Solutions de transmission possibles
Le choix d’une architecture de réduction à associer à un moteur sans cadre dépend fortement des exigences globales du système. Les différentes technologies de réduction offrant des avantages et des compromis distincts, le choix optimal est dicté par les besoins propres à l’application. Voici un aperçu des principales solutions de transmission généralement utilisées dans ces conceptions.
Réducteur planétaire
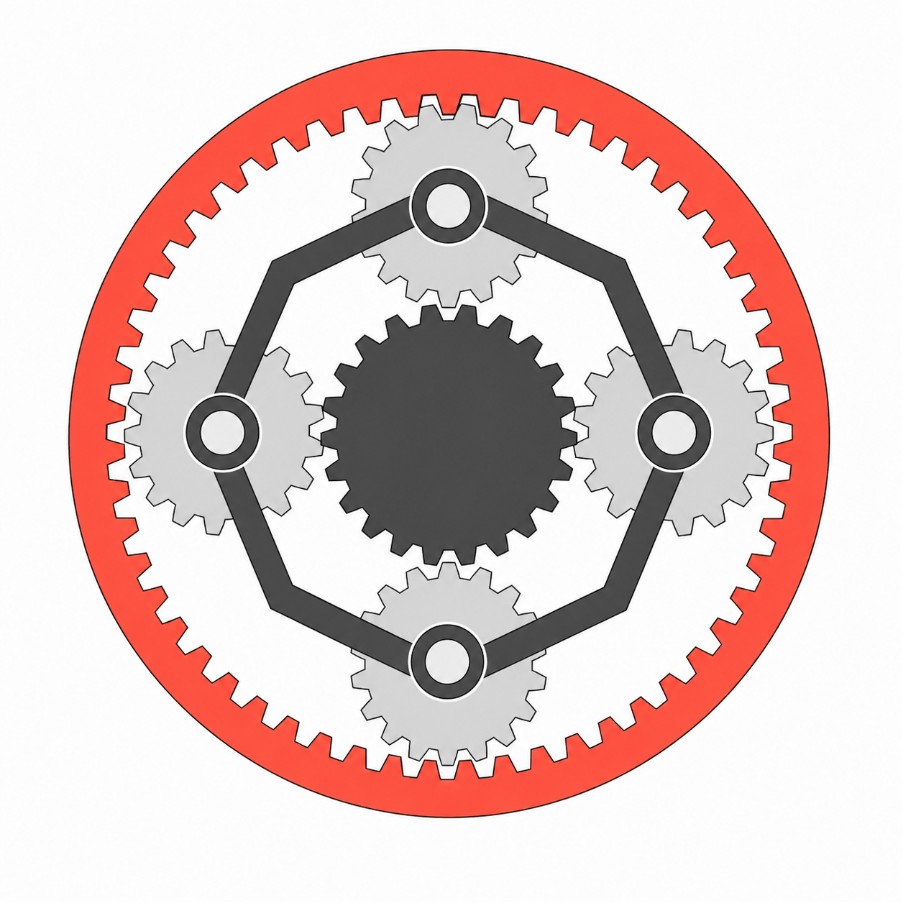
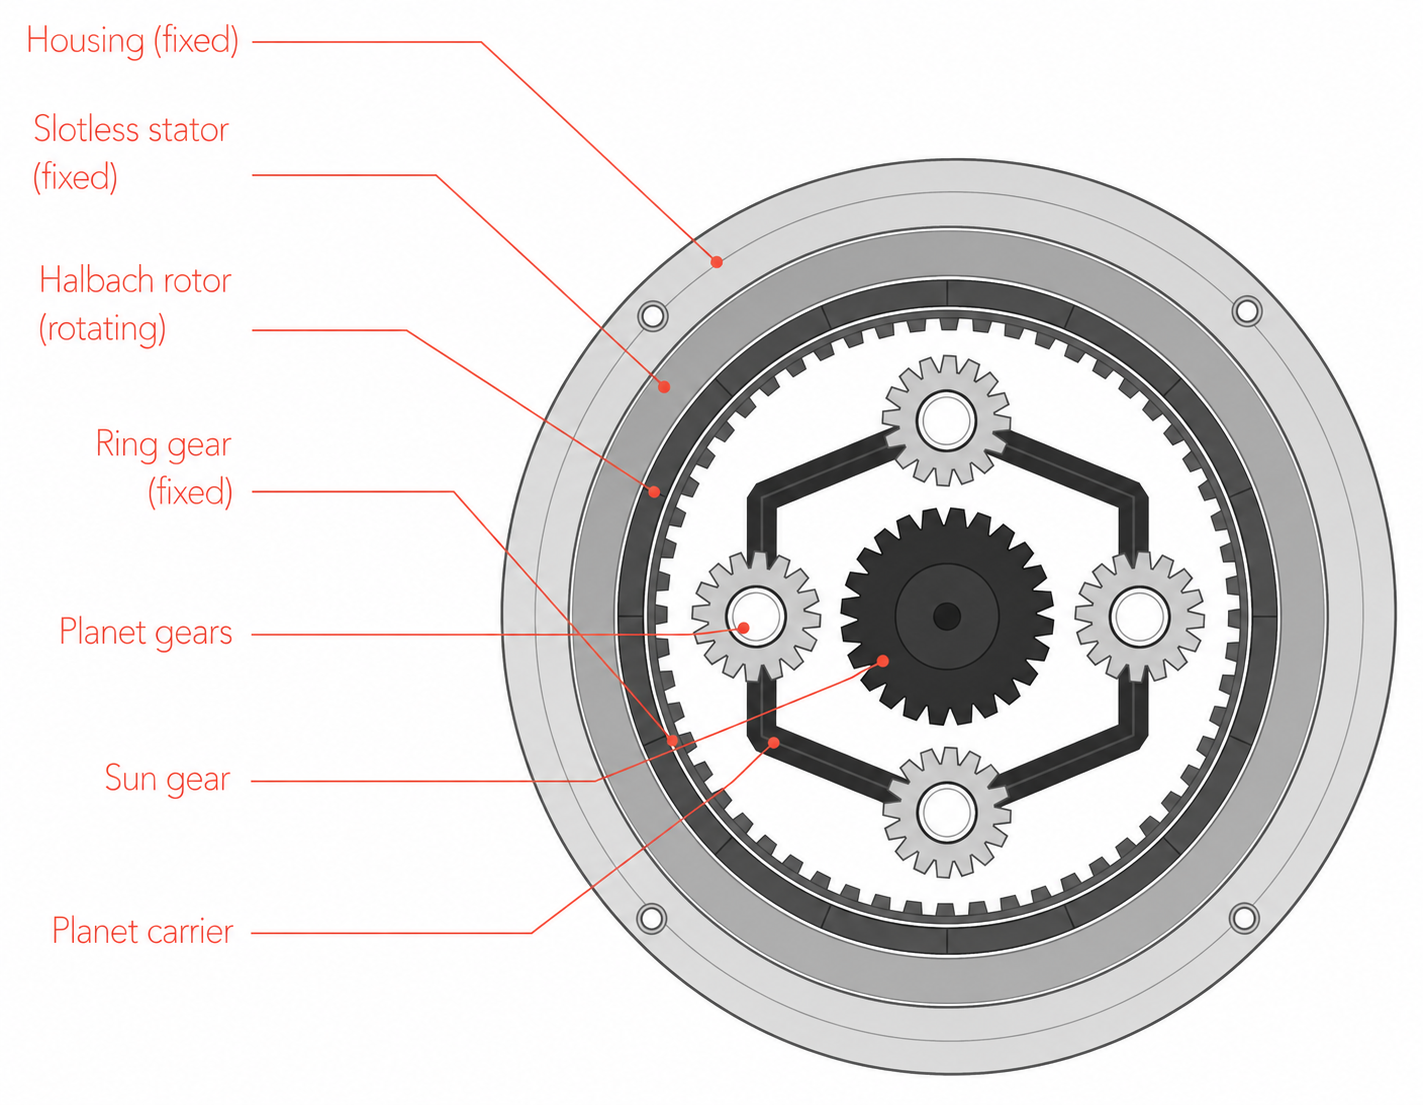
Un réducteur planétaire est un train épicycloïdal constitué d’un pignon central d’entrée, le soleil, entouré de pignons entraînés en orbite, les satellites, qui engrènent avec une couronne extérieure. Selon le rapport de réduction requis, le système peut comporter un seul étage ou plusieurs étages superposés axialement.
Avantages :
- Forte rigidité en torsion et répartition de la charge : la charge mécanique étant répartie simultanément entre plusieurs satellites, le système présente une rigidité en torsion exceptionnelle.
- Résistance aux chocs : cette architecture de partage de charge permet aux réducteurs planétaires de résister efficacement aux charges de choc soudaines.
- Rendement et densité de couple élevés : ils peuvent être conçus pour offrir une excellente densité de couple ainsi qu’un rendement élevé à grande vitesse.
Limites :
- Jeu mécanique : les systèmes planétaires présentent intrinsèquement un jeu mécanique pouvant affecter la précision.
- Longueur axiale : obtenir des rapports de réduction plus élevés nécessite de superposer plusieurs étages, ce qui augmente la longueur axiale totale de l’actionneur.
Applications types :
Les réducteurs planétaires sont largement utilisés dans les actionneurs aérospatiaux, la robotique humanoïde, les véhicules à guidage automatique (AGV) et les systèmes de prise et dépose à grande vitesse.
Associations traditionnelles de réducteurs planétaires et de moteurs :
Un actionneur équipé d’un réducteur planétaire offre généralement une vitesse élevée, une forte densité de couple et une bonne réversibilité mécanique. Il présente toutefois un jeu mécanique, et l’ajout d’étages pour augmenter le couple accroît la longueur axiale, nécessitant un retour de position secondaire pour atteindre l’ultraprécision.
Nouvelles possibilités pour les actionneurs à réducteur planétaire avec des moteurs de faible épaisseur :
Avec les moteurs de faible épaisseur d’Alva, l’effet de la longueur axiale du réducteur est atténué par la forme compacte et le grand alésage intérieur, qui permettent de placer le réducteur au centre du moteur. La conception sans fentes élimine le couple de détente magnétique pour assurer une rotation extrêmement fluide et optimise le rendement à grande vitesse. Les capacités élevées en couple de crête permettent de réduire les rapports de réduction et d’améliorer la réversibilité mécanique de l’actionneur.
Réducteur à onde de déformation (Harmonic drives)
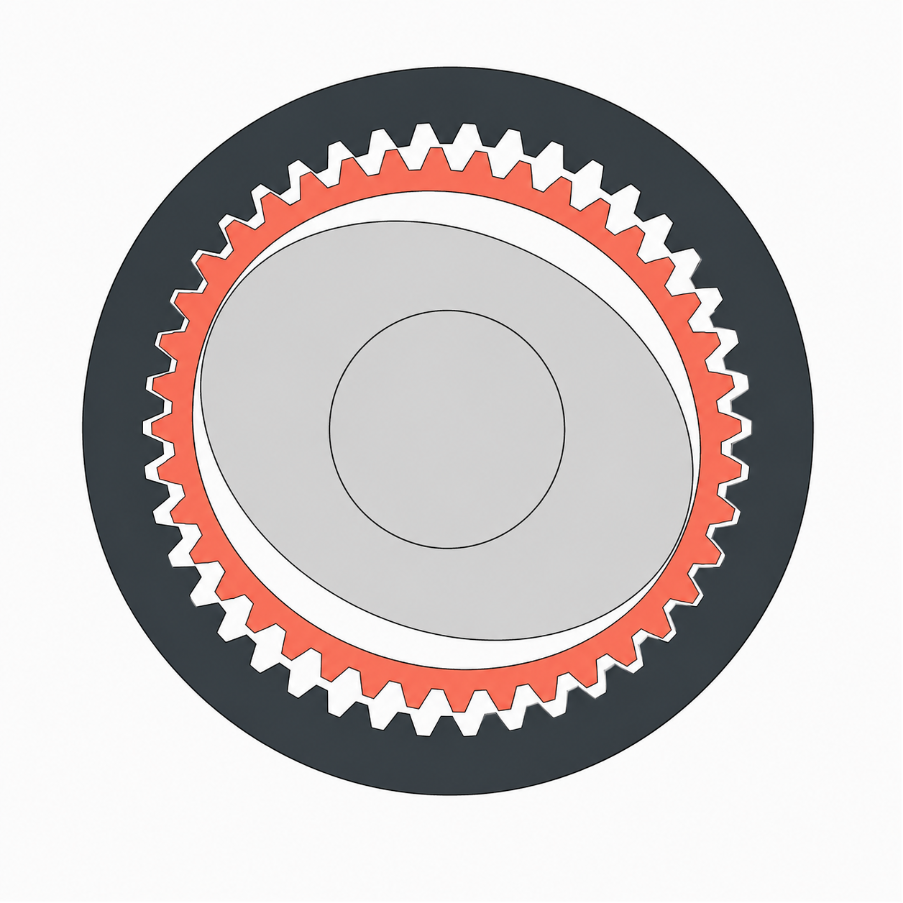
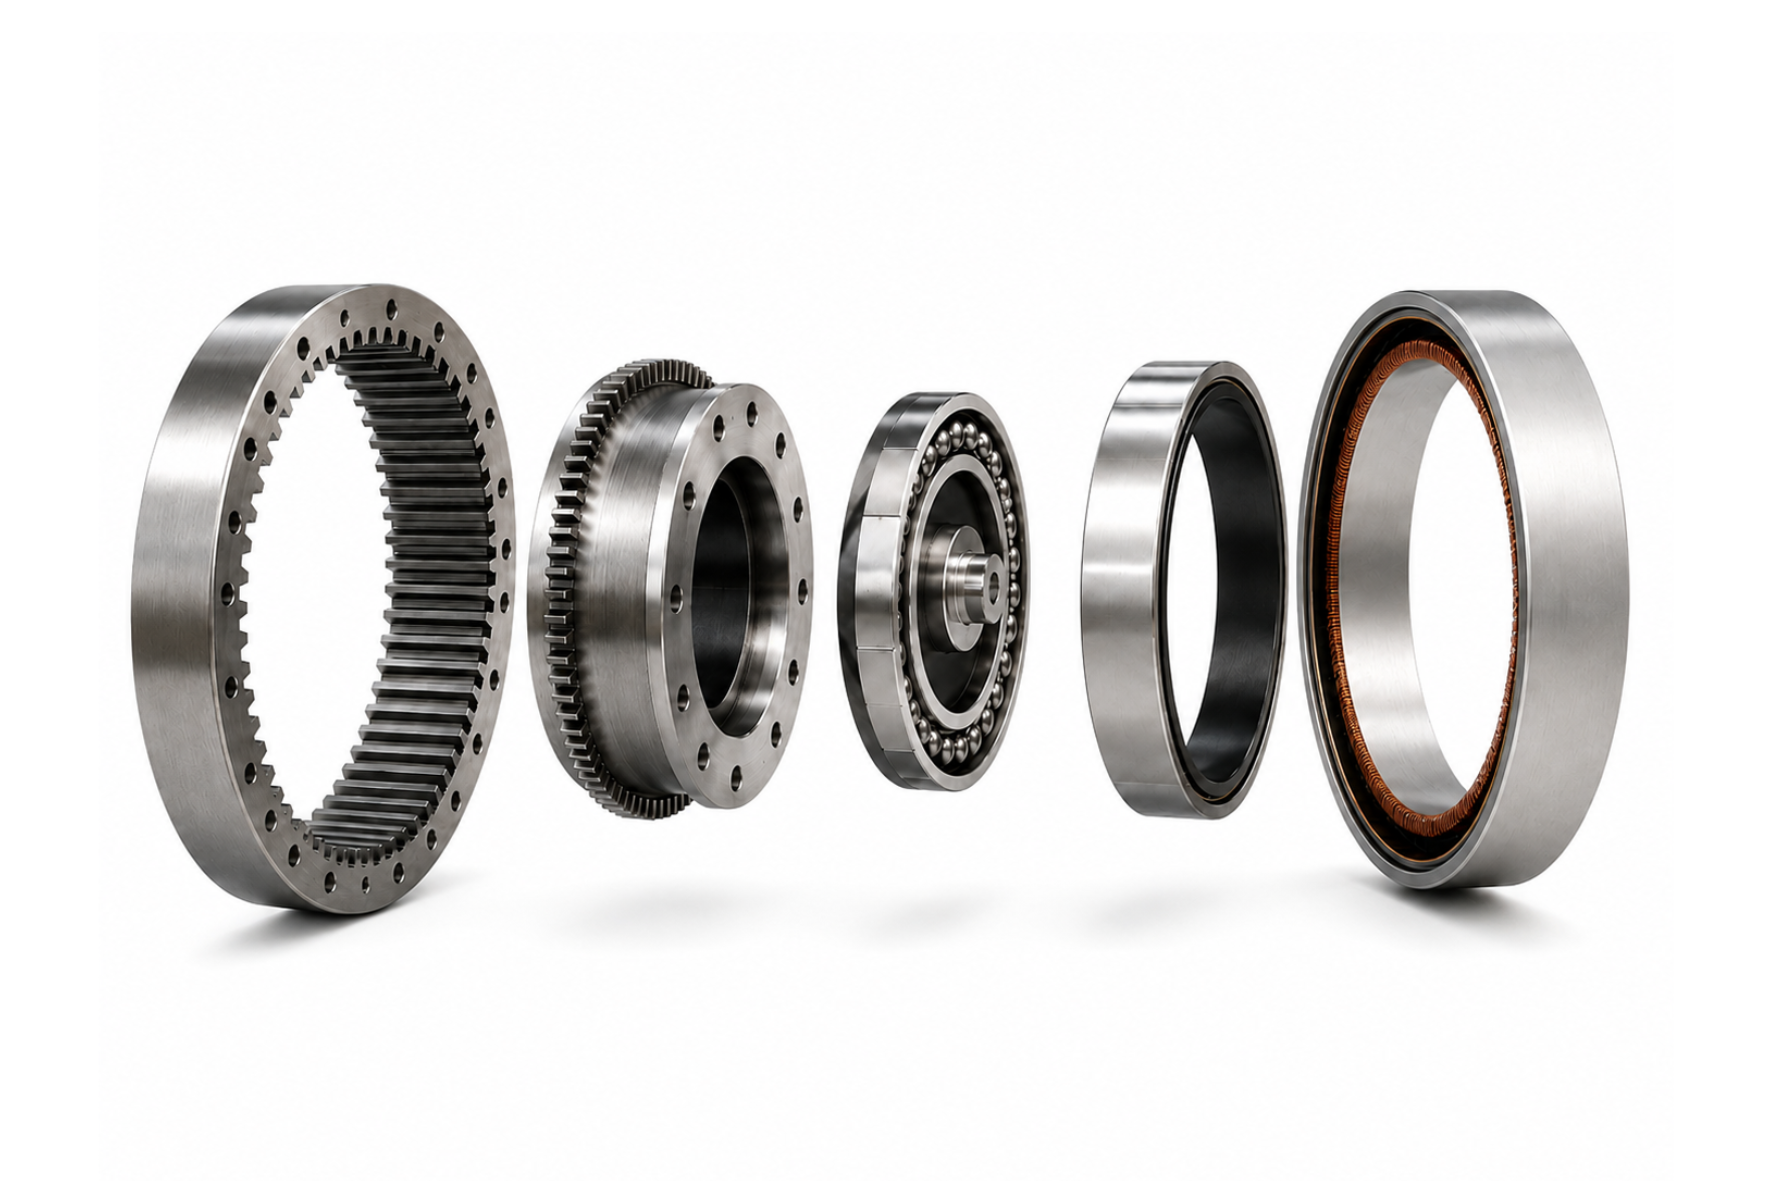
Un réducteur à onde de déformation se compose de trois éléments principaux : un générateur d’onde elliptique, une cloche flexible à denture extérieure (flexspline) et une couronne extérieure rigide à denture intérieure (circular spline). En tournant à l’intérieur de la cloche flexible, le générateur d’onde la déforme pour la faire engrener avec la couronne extérieure. Ce mécanisme particulier crée un système à un seul étage très compact, capable d’atteindre des rapports de réduction exceptionnellement élevés.
Avantages :
- Jeu quasi nul : plusieurs dents restant simultanément en contact continu, les réducteurs à onde de déformation présentent un jeu minimal à quasi nul, ce qui les rend idéaux pour les applications de haute précision.
- Rapports élevés sur un seul étage : il est possible d’obtenir une forte réduction dans l’encombrement compact d’un seul étage.
- Alésage central intégré : outre les rapports élevés sur un seul étage, ces systèmes comportent souvent un grand alésage central, permettant un passage ordonné des câbles et des conduites de service.
Limites :
- Rigidité réduite : en raison de la souplesse intrinsèque de leurs composants internes, les réducteurs à onde de déformation ne présentent pas la forte rigidité en torsion des systèmes à engrenages rigides.
- Restrictions de vitesse : les contraintes thermiques et la mécanique de déformation flexible peuvent limiter leurs performances à des vitesses d’entrée élevées.
Applications types :
Les réducteurs à onde de déformation constituent une référence dans le secteur pour les articulations robotiques de précision, les robots chirurgicaux et les systèmes de positionnement à cardan de haute précision, entre autres applications.
Associations traditionnelles de réducteurs à onde de déformation et de moteurs :
Un actionneur équipé d’un réducteur à onde de déformation offre généralement un jeu nul, une forte densité de couple et des rapports de réduction élevés sur un seul étage, dans un encombrement axial réduit. Il présente toutefois une vitesse maximale limitée, des ondulations de couple (erreur de vitesse) et des frottements importants qui réduisent le rendement et limitent la réversibilité mécanique.
Nouvelles possibilités pour les actionneurs à réducteur à onde de déformation avec des moteurs de faible épaisseur :
Avec les moteurs de faible épaisseur d’Alva, l’actionneur adopte une forme extrêmement plate, adaptée à la faible longueur axiale du réducteur. La conception sans fentes élimine le couple de détente magnétique du moteur pour améliorer la fluidité en sortie, minimise les pertes thermiques à basse vitesse et permet, si nécessaire, l’utilisation d’un grand arbre creux pour un passage axial ordonné des câbles.
Réducteur cycloïdal
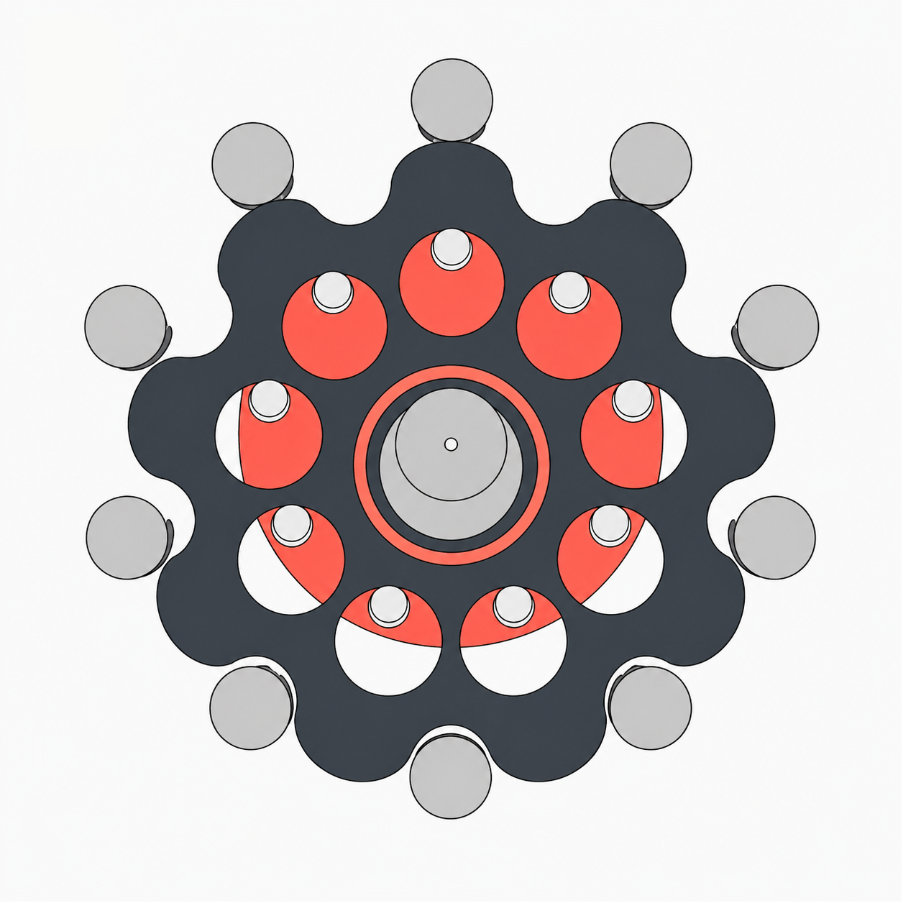
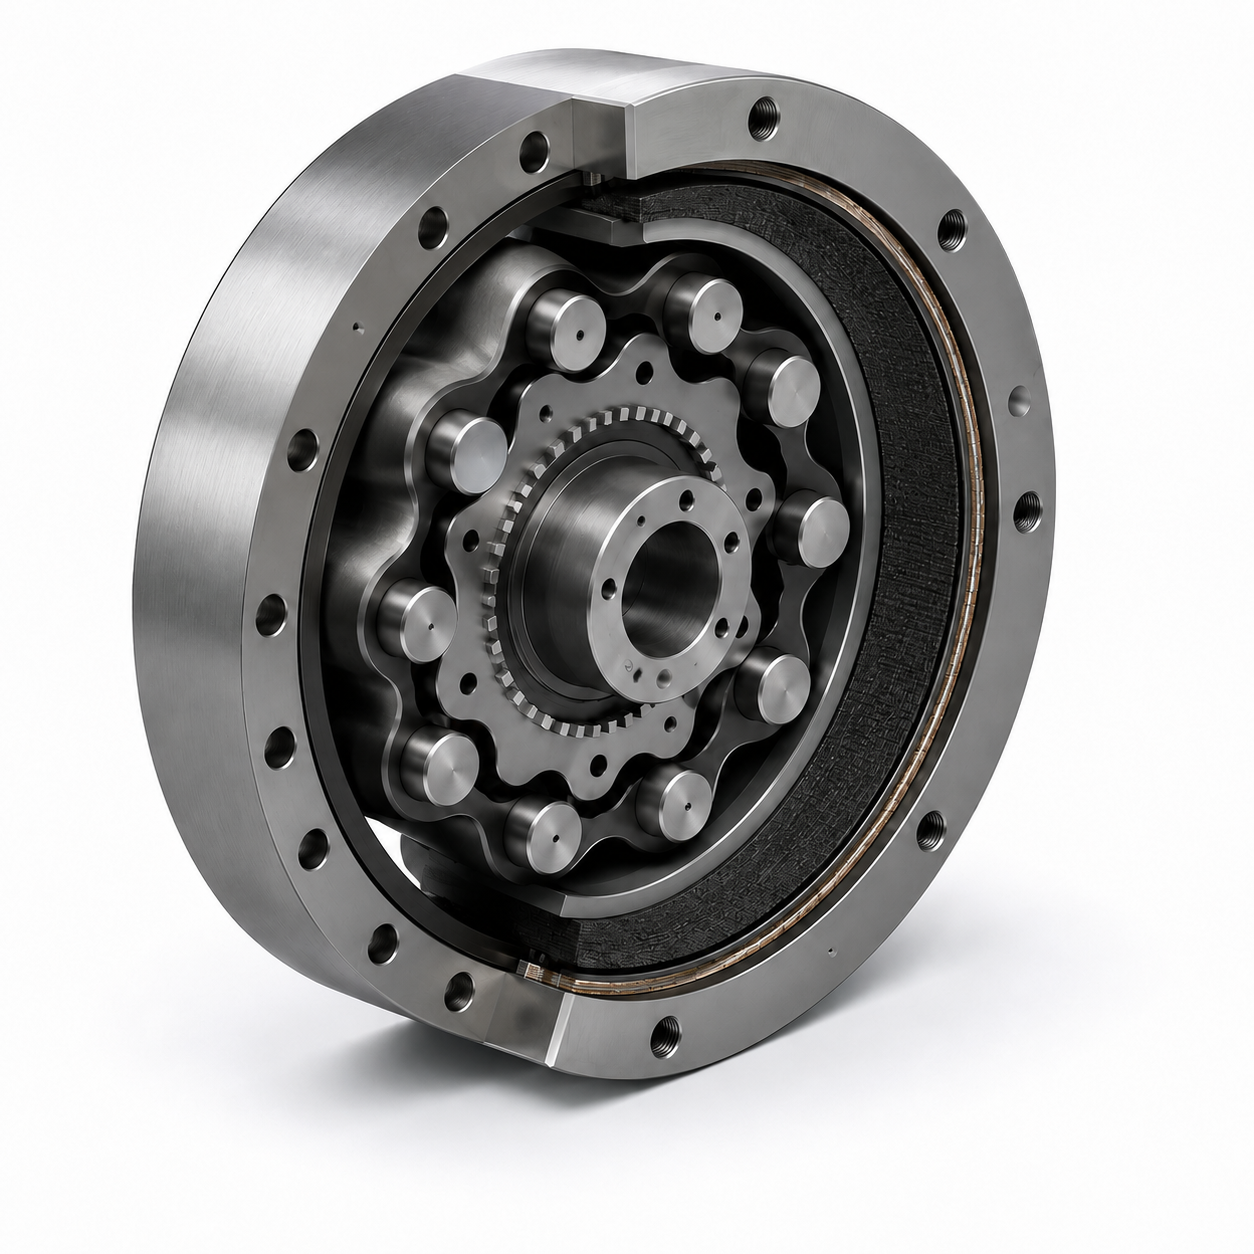
Un réducteur cycloïdal comporte un arbre d’entrée muni d’un roulement excentrique ou d’une came entraînant une série de disques cycloïdaux. Ces disques roulent à l’intérieur d’une couronne fixe de pions ou de galets et entraînent un mécanisme d’arbre de sortie dans un mouvement fluide et continu. Une forte proportion des surfaces supportant la charge restant simultanément en contact, le mécanisme assure une répartition exceptionnelle de la charge.
Avantages :
- Résistance supérieure aux chocs : la large répartition de la charge entre plusieurs éléments en contact permet aux réducteurs cycloïdaux de supporter des charges de choc extrêmes sans rupture catastrophique.
- Rapports élevés sur un seul étage : ils peuvent atteindre des rapports de réduction importants dans l’encombrement compact d’un seul étage.
- Faible jeu : la conception à contact roulant réduit intrinsèquement le jeu mécanique, assurant une grande précision de positionnement.
Limites :
- Complexité mécanique : la configuration élaborée des cames excentriques, des multiples disques et des galets de précision accroît la complexité de fabrication et le nombre de composants.
- Vibrations à grande vitesse : en raison des forces d’inertie intrinsèques aux masses excentrées en rotation, les réducteurs cycloïdaux peuvent présenter des vibrations considérables à vitesse élevée.
Applications types :
Les réducteurs cycloïdaux sont particulièrement adaptés aux environnements soumis à des chocs importants, notamment les exosquelettes des membres inférieurs, la robotique mobile pour charges lourdes et les systèmes d’automatisation industrielle de haute précision.
Associations traditionnelles de réducteurs cycloïdaux et de moteurs :
Un actionneur équipé d’un réducteur cycloïdal offre généralement une résistance extrême aux chocs, une forte densité de couple et un jeu minimal dans un encombrement compact. Il présente toutefois des vibrations internes dues à l’excentricité à grande vitesse, des tolérances de fabrication complexes et des frottements de roulement plus élevés qui réduisent le rendement global et la réversibilité mécanique.
Nouvelles possibilités pour les actionneurs à réducteur cycloïdal avec des moteurs de faible épaisseur :
Avec les moteurs de faible épaisseur d’Alva, l’actionneur conserve un profil extrêmement plat et fortement intégré, correspondant à la faible longueur axiale du réducteur. La conception sans fentes élimine le couple de détente magnétique pour maximiser la régularité du couple à basse vitesse, tandis que les faibles pertes à haute fréquence contribuent à limiter l’échauffement lors de l’entraînement des entrées excentriques du réducteur. La forme compacte du moteur permet cette association moteur-réducteur même pour de petites dimensions physiques, car davantage d’espace est disponible pour le réducteur.
Vis à billes : du mouvement rotatif au mouvement linéaire
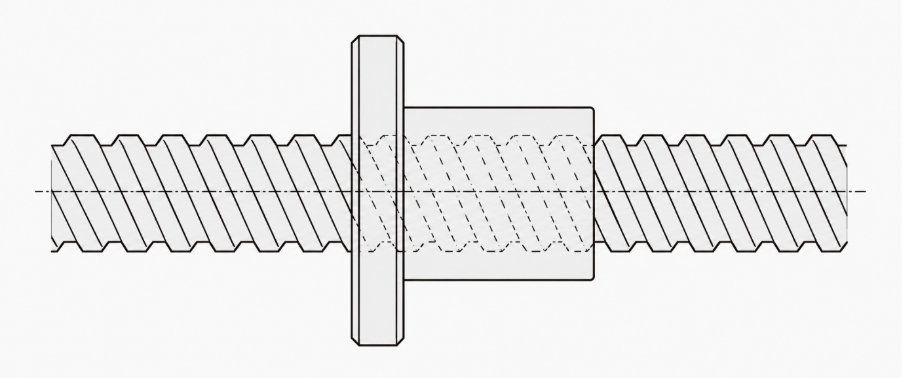
Une vis à billes est un actionneur mécanique très efficace utilisé pour convertir le mouvement rotatif d’un moteur en un mouvement linéaire précis. L’ensemble comprend un arbre fileté de précision et un écrou correspondant contenant des billes à recirculation, qui se déplacent le long de l’arbre pour entraîner la charge linéaire.
Avantages :
- Rendement mécanique élevé : reposant sur des éléments roulants plutôt que sur le frottement de glissement, le système offre un rendement mécanique exceptionnel et des pertes de puissance minimales.
- Mouvement fluide et faible frottement : le roulement continu des billes assure une translation linéaire fluide et prévisible, avec un effet de broutement par adhérence-glissement minimal.
Limites :
- Absence d’alésage central traversant : contrairement à certaines architectures de réducteurs rotatifs, les vis à billes ne peuvent pas comporter d’alésage central, ce qui limite les possibilités de passage central des câbles.
- Restrictions de vitesse par fouettement : les arbres de vis à billes longs et fins sont sujets à la flexion et aux vibrations à vitesse élevée, un phénomène appelé fouettement de la vis, qui impose une limite stricte à la vitesse maximale.
Applications types :
Les vis à billes sont largement intégrées dans les pompes à perfusion médicales, les actionneurs de commandes de vol aérospatiales et les platines de focalisation optique ou laser de haute précision.
Associations traditionnelles de vis à billes et de moteurs :
Un actionneur équipé d’une vis à billes offre généralement une force linéaire exceptionnellement élevée, un positionnement précis et un excellent rendement avec un jeu quasi nul. Il présente toutefois une vitesse linéaire limitée, convertit exclusivement le mouvement rotatif en mouvement linéaire et nécessite une longueur axiale importante pour permettre la course de la vis.
Nouvelles possibilités pour les actionneurs à vis à billes avec des moteurs de faible épaisseur :
Avec les moteurs de faible épaisseur d’Alva, l’actionneur adopte une configuration de conversion rotation-translation ultracompacte. Le grand arbre creux du moteur permet à l’arbre de la vis à billes de passer directement à travers le rotor, réduisant considérablement la longueur axiale totale, tandis que la conception sans fentes élimine le couple de détente magnétique pour assurer un positionnement linéaire submicronique extrêmement fluide.

Principaux critères généraux d’intégration mécanique
Lors de l’intégration d’un moteur sans cadre avec un mécanisme de réduction, plusieurs facteurs d’ingénierie et d’assemblage doivent être traités pour assurer des performances optimales de l’actionneur et sa durabilité à long terme. La liste suivante présente les principaux critères d’intégration et met en évidence les paramètres clés à évaluer pendant la phase de conception :
- Respect de l’entrefer et concentricité : les moteurs sans cadre sont conçus avec des tolérances serrées et présentent souvent un entrefer de seulement quelques dixièmes de millimètre. Il est essentiel de maintenir une concentricité absolue entre le rotor et le stator dans tous les cas de charge, notamment sous les efforts complexes exercés sur le mécanisme de réduction. Cela influence donc fortement le choix des roulements et la conception des composants structurels selon les profils de charge propres à l’application. En outre, la maîtrise de l’entrefer radial devient nettement plus difficile en raison d’un cumul de tolérances plus complexe, introduit par le nombre accru de composants en interaction.
- Gestion thermique et dissipation de la chaleur : le mécanisme de réduction étant généralement intégré au centre, dans l’alésage du rotor, l’énergie thermique produite par les frottements et les pertes mécaniques dans le réducteur affecte directement les températures du moteur. Il est essentiel d’équilibrer les exigences de performances du système et les limites de température de fonctionnement du moteur. En particulier, les concepteurs doivent tenir compte du fait que le rotor et ses aimants permanents sont plus sensibles sur le plan thermique et ne peuvent pas supporter les mêmes températures de crête que les bobinages du stator sans risque de désaimantation ou de dégradation.
- Adaptation des inerties et réversibilité mécanique : dans un système à réduction, l’inertie de la charge ramenée au moteur varie inversement au carré du rapport de réduction ; le moteur perçoit donc l’inertie de la charge divisée par n2, où n représente le rapport de réduction. Inversement, l’inertie du rotor ramenée à la sortie est multipliée par n2. Optimiser l’adaptation entre l’inertie du rotor et celle de la charge, en visant idéalement un rapport de 1:1 pour maximiser les performances dynamiques, tout en conservant la réversibilité mécanique du système, constitue un défi de conception important. L’équilibre idéal dépend fortement des profils de mouvement dynamiques du système et du degré de réversibilité mécanique requis par l’application.
- Réduction des vibrations et dynamique structurelle : l’ajout d’un mécanisme de réduction augmente intrinsèquement les sollicitations acoustiques et vibratoires mécaniques dans un système de commande de mouvement. Il est essentiel d’assurer l’équilibrage dynamique de tous les composants tournants et de concevoir des carters structurels suffisamment rigides pour atténuer ces harmoniques indésirables. Un alignement correct des composants et des tolérances de fabrication précises sont indispensables pour minimiser l’excitation cyclique et maintenir la stabilité du système sous charge.
- Optimisation de l’alésage traversant et passage des câbles : l’intégration centrale d’un mécanisme de réduction dans le rotor limite intrinsèquement le diamètre disponible de l’alésage traversant. Selon la technologie de réduction choisie, les possibilités de passage central varient. Les réducteurs à onde de déformation sont généralement les plus favorables au maintien d’une large ouverture centrale tout en offrant des rapports de réduction élevés. Les réducteurs planétaires peuvent également être conçus avec un alésage traversant, bien que cette configuration introduise habituellement une complexité mécanique accrue pour aménager les passages internes à travers les composants en orbite.
- Isolation de la lubrification et intégrité de l’étanchéité : si le mécanisme de réduction choisi nécessite une lubrification, celle-ci doit être isolée de manière fiable de la cavité du moteur. La migration de fluide dans l’entrefer étroit augmenterait la traînée visqueuse, entraînant des pertes de puissance parasites et une baisse du rendement. En outre, les lubrifiants qui migrent peuvent dégrader chimiquement l’isolation des fils du stator, avec un risque de courts-circuits électriques. Une étanchéité défaillante peut également laisser pénétrer des salissures extérieures et des débris d’usure dans l’entrefer magnétique, avec un risque de dommages abrasifs.
- Retour de mesure à deux capteurs et commande de précision : pour les applications exigeant une grande précision de positionnement, il est fortement recommandé d’utiliser deux capteurs de retour, avec un codeur de chaque côté de l’étage de réduction. Cette configuration à double boucle permet au système de commande de mesurer et de compenser activement le jeu mécanique, la déformation en torsion et les autres non-linéarités intrinsèques du réducteur.
Possibilités de personnalisation, GearTorq™ et conclusions
L’association d’un moteur sans cadre et sans fentes avec un système de réduction correctement dimensionné constitue une solution exceptionnelle pour les applications exigeant une Densité de puissance élevée dans des contraintes strictes d’espace ou de masse. Toutefois, identifier l’association idéale entre un moteur et un réducteur standard peut s’avérer difficile, car elle représente presque toujours un compromis entre des critères de performances contradictoires. Les composants standard répondent rarement parfaitement à l’ensemble des exigences de couple, de vitesse et de limites thermiques, ce qui oblige souvent les concepteurs à accepter des rendements sous-optimaux ou des ensembles surdimensionnés. L’utilisation d’une plateforme moteur personnalisable lève cet obstacle : les ingénieurs peuvent adapter le bobinage et la géométrie physique du moteur aux caractéristiques particulières du mécanisme de réduction et optimiser les performances globales du système.
FiberPrinting™ est une méthode de fabrication flexible qui permet de personnaliser le moteur. Les ingénieurs peuvent ainsi concevoir un actionneur optimisé à partir des exigences et des limites de l’application, en tenant compte des solutions de transmission disponibles, et non l’inverse. Cela élargit l’éventail des solutions possibles et permet le meilleur choix pour chaque projet.
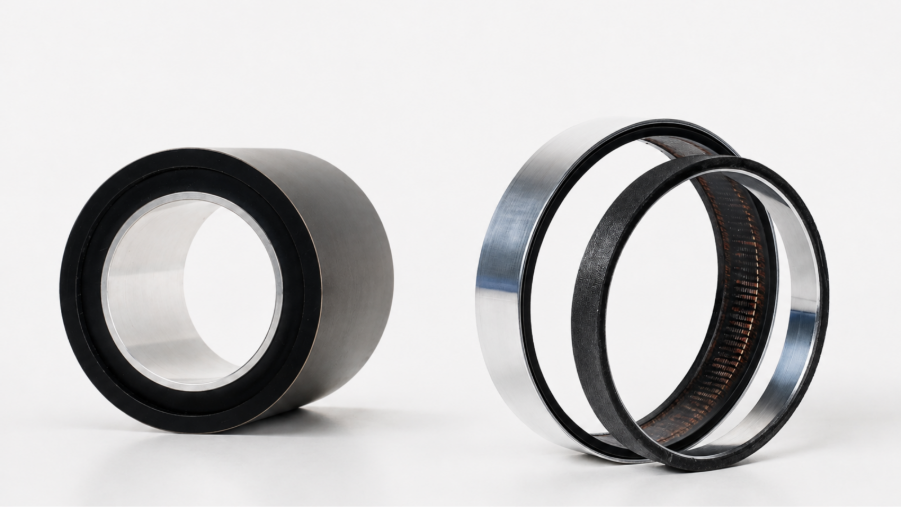
Alva propose également la gamme de produits GearTorq™, qui comprend des moteurs plus longs que ceux de la gamme SlimTorq™. Avec le même format compact disponible et un grand diamètre intérieur, les moteurs GearTorq™ peuvent être associés à différentes architectures de réduction placées au centre, à l’intérieur du moteur. La plupart des mécanismes de réduction ajoutant une certaine longueur à l’ensemble, cet espace disponible est pleinement exploité par des moteurs légèrement plus longs.
Si vous concevez un système et souhaitez discuter des solutions possibles avec notre équipe, contactez-nous ici.

Tous droits réservés ©2026