Comprendre les architectures à rotor externe (outrunner) et interne (inrunner) : bras de levier du couple, inertie de rotation et limites de performance du système
Télécharger le PDFLe choix de l’architecture optimale d’un moteur sans balais — à rotor externe (outrunner) ou à rotor interne (inrunner), avec de grands alésages centraux traversants — définit les limites du système. Les moteurs à rotor externe maximisent le rayon d’entrefer pour produire un couple statique plus élevé, tandis que les moteurs à rotor interne réduisent l’inertie de rotation pour offrir une bande passante de réponse du système de mouvement et une dissipation thermique supérieures. Cet article analyse les principes physiques et les compromis géométriques qui orientent le choix des moteurs en mécatronique avancée.
March 17, 2026
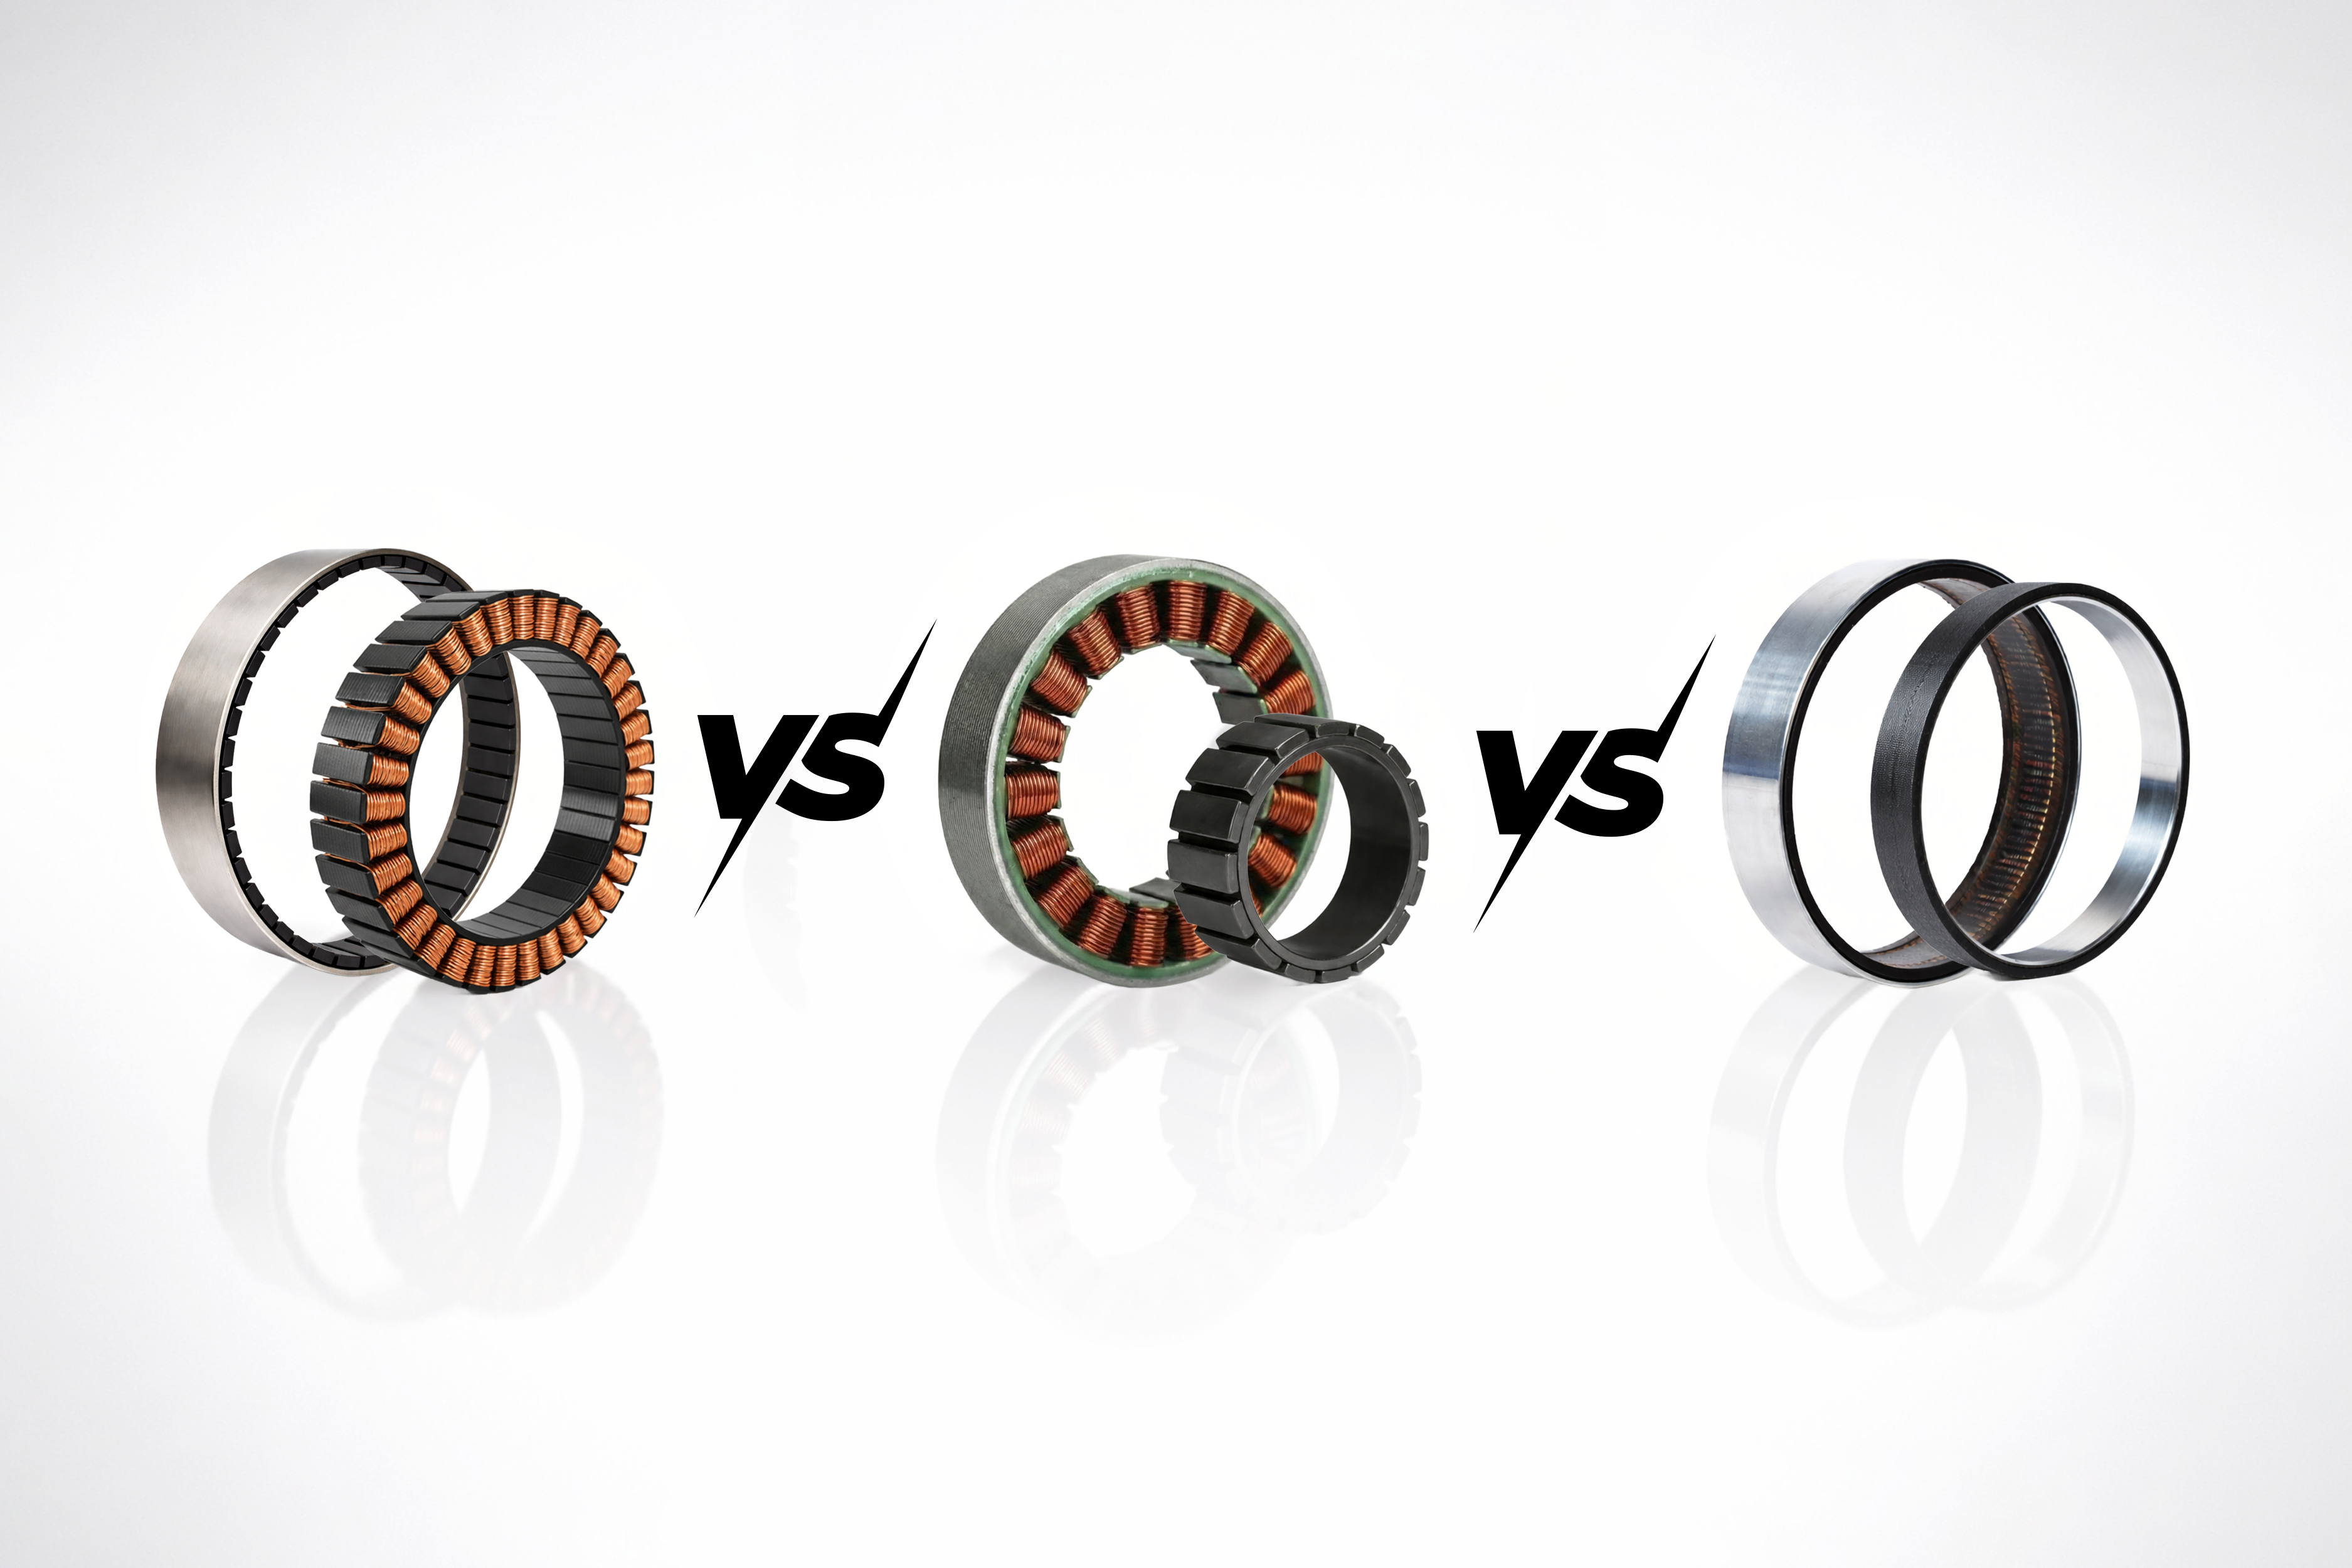
Rotor externe (outrunner) et rotor interne (inrunner) : différences physiques

Les moteurs sans balais se répartissent en deux conceptions distinctes : à rotor interne (inrunner) et à rotor externe (outrunner). La différence essentielle tient au fait que l’enveloppe extérieure d’un moteur à rotor externe tourne autour d’une structure intérieure. Même dans les systèmes mécatroniques intégrés où le moteur n’est pas visible, cette distinction architecturale reste fondamentale. Les différences de constitution du rotor et du stator sont les suivantes :
Ensemble rotor :
- Les aimants d’un moteur à rotor externe (outrunner) sont montés sur la surface intérieure du rotor, une fine coque extérieure tournante, également appelée « cloche ». Cette configuration maximise le bras de levier du couple en plaçant l’entrefer actif à la distance maximale du centre de rotation. La rotation étant concentrée à la périphérie extérieure, des composants tels que des couronnes dentées ou des poulies peuvent être fixés à la coque extérieure du moteur.
- Les moteurs à rotor interne (inrunner) comportent des aimants fixés sur un corps tournant interne, ce qui concentre la masse à proximité de l’axe de rotation et réduit le rayon effectif d’entrefer. Ce rayon réduit minimise l’inertie de rotation et permet d’utiliser des roulements plus petits, améliorant sensiblement la dynamique de rotation. Cette topologie convient parfaitement aux transmissions classiques par arbre.
Ensemble stator : - Le stator d’un moteur à rotor externe (outrunner) est un noyau électromagnétique fixe monté sur une structure centrale.
- Le stator d’un moteur à rotor interne (inrunner) est un élément électromagnétique fixe monté à l’intérieur du carter cylindrique extérieur

Différences électromagnétiques et bras de levier lié au rayon : un avantage du rotor externe (outrunner)
D’un point de vue électromagnétique, le couple moteur est déterminé par l’interaction entre le rayon d’entrefer, la longueur axiale active et la contrainte de cisaillement électromagnétique. Cette relation est essentielle pour comparer les architectures, car les lois d’échelle géométriques déterminent directement la densité de couple, le rendement et les performances en régime continu. La relation qui régit le couple est la suivante :
Couple T = 2π·σs·r²·L(Nm)
où :
r est le rayon effectif d’entrefer (m)
L est la longueur axiale active (m)
σs est la contrainte de cisaillement électromagnétique (N/m²)
Le couple étant proportionnel au carré du rayon (T ∝ r²), même de faibles augmentations du diamètre d’entrefer procurent des gains substantiels d’avantage mécanique. Le principal facteur de différenciation est le bras de levier géométrique :
- Un moteur à rotor externe (outrunner) exploite le rayon maximal disponible pour un diamètre extérieur (OD) donné afin de maximiser le bras de levier du couple. Il en résulte une Constante de couple (Kt) plus élevée par unité de courant, ce qui réduit les pertes par effet Joule associées au maintien d’une position fixe.
- À l’inverse, le moteur à rotor interne (inrunner) présente intrinsèquement un bras de levier plus court, car ses aimants sont plus proches du centre. Pour produire le même couple, le moteur doit soit augmenter sa longueur axiale, soit fonctionner avec un courant plus élevé. Dans les conceptions où l’espace est limité ou le moteur de faible épaisseur, cela entraîne une charge électrique et un échauffement plus élevés, créant souvent une limitation thermique.
Force contre-électromotrice (FCEM) :
- Les moteurs à rotor externe (outrunners) facilitent l’utilisation d’un plus grand nombre de pôles magnétiques et produisent une FCEM plus élevée par tour, d’où une Constante de force contre-électromotrice plus élevée (Ke en V/kRPM). Ce phénomène découle directement du plus grand diamètre du moteur à rotor externe. Les moteurs à rotor externe à Ke élevé sont donc fréquemment employés en entraînement direct, sans réducteur, pour exploiter cet avantage intrinsèque.
- Les moteurs à rotor interne (inrunners), dans une classe dimensionnelle normalisée, présentent généralement une Constante de force contre-électromotrice Ke plus faible. Ces configurations sont souvent optimisées pour fonctionner à des vitesses plus élevées et peuvent être associées à un réducteur lorsque l’application nécessite une multiplication du couple.
Inertie et réponse dynamique : un avantage du rotor interne (inrunner)
Le couple seul ne détermine pas les performances dynamiques du mouvement. L’inertie de rotation (J) représente la résistance d’un corps aux variations de vitesse angulaire. Une inertie plus élevée exige davantage de couple pour accélérer ou décélérer, ce qui ralentit intrinsèquement la réponse du système. L’accélération angulaire (α) détermine la bande passante dynamique et le temps de réponse du système.
Inertie de rotation : J ∝ m·r² (kg·m²)
Accélération angulaire : α = T / J (rad/s²)
où :
m est la masse du rotor (kg)
r est le rayon effectif d’entrefer (m)
Pour tous les moteurs à flux radial, le couple varie proportionnellement au carré du rayon d’entrefer (T ∝ r²). Si les moteurs à rotor externe (outrunners) offrent un meilleur bras de levier pour le couple statique grâce à leur grand rayon, le fait de placer la masse loin de l’axe de rotation pénalise fortement leur réactivité dynamique. Comme les différentes topologies de moteurs imposent des dimensions physiques et des matériaux très différents pour un encombrement donné, une comparaison directe exige d’examiner précisément comment l’accélération angulaire varie avec la taille.
- Moteurs à rotor externe (outrunners) : pour un encombrement donné, ils maximisent le bras de levier du couple grâce à un grand rayon effectif d’entrefer, mais nécessitent une lourde culasse de retour du flux magnétique. La masse (m) de cette enveloppe, assimilée à une coque mince, varie linéairement avec sa circonférence (m ∝ r), ce qui fait varier l’inertie de rotation selon la troisième puissance du rayon (J ∝ r³). L’accélération angulaire varie donc en raison inverse du rayon (α ∝ 1/r). Cette forte inertie absolue diminue l’accélération angulaire du système, rendant les moteurs à rotor externe moins adaptés aux mouvements dynamiques à haute fréquence.
- Moteurs à rotor interne (inrunners) avec encoches : le rotor tourne au centre, avec un diamètre absolu bien plus petit, limité par les dents volumineuses du stator qui l’entourent. Comme ces rotors nécessitent un noyau massif en acier pour conduire le flux magnétique, ils ne sont pas modélisés comme des coques minces ; leur masse varie selon le carré du rayon (m ∝ r²), et leur inertie de rotation augmente fortement selon sa quatrième puissance (J ∝ r⁴). L’accélération varie donc en raison inverse du carré du rayon (α ∝ 1/r²). Malgré cette importante pénalité d’échelle, un moteur à rotor interne concentre sa masse tellement plus près de l’axe de rotation que la forte diminution de l’inertie absolue compense largement la réduction du bras de levier du couple. Il en résulte des temps de réponse nettement plus courts et une bande passante en boucle fermée plus élevée, privilégiant la dynamique plutôt que le couple statique.
- Moteurs à rotor interne (inrunners) sans encoches : comme le SlimTorq™ d’Alva, ils éliminent les dents volumineuses du stator, permettant au rotor interne de s’étendre davantage vers le diamètre extérieur du moteur pour bénéficier d’un bras de levier magnétique comparable à celui d’un moteur à rotor externe. De plus, un Réseau de Halbach (or ensemble de Halbach) à auto-blindage supprime le besoin d’une lourde culasse en acier pour le retour du flux, ce qui permet d’utiliser un composant en aluminium ultra-Léger (not légère) de type Frette de rotor (or manchon de rotor). Cette topologie conserve les lois d’échelle favorables d’une coque mince (J ∝ r³, α ∝ 1/r), mais réduit considérablement la masse absolue de référence (m). La réduction de masse l’emporte sur la pénalité en 1/r, d’où un rapport T/J élevé, offrant un couple et une accélération angulaire élevés.
Gestion thermique : un avantage du rotor interne (inrunner)
Le couple moteur en régime continu est fondamentalement limité par la dissipation thermique du stator. Les températures admissibles de l’isolation des bobinages et la stabilité des aimants déterminent le courant autorisé et le couple disponible. Les machines à encoches présentent des limites de couple de crête dues à la saturation magnétique des dents du stator. Dans les conceptions sans encoches, où la saturation est négligeable, le couple de crête transitoire bénéficie directement d’un refroidissement amélioré au niveau de l’application.
Résistance thermique : Rth ∝ 1 / (reff·L)
où :
reff est le rayon de la surface de dissipation thermique (mm)
L est la longueur axiale active (mm)
En supposant que le refroidissement soit limité par la surface d’échange, la résistance thermique d’un moteur vers le milieu ambiant (Rth, mesurée en °C/W) varie en raison inverse de sa surface d’évacuation de la chaleur (Rth ∝ 1 / (reff·L)). La capacité de dissipation thermique variant linéairement avec ce rayon, l’architecture détermine les performances en régime continu.
Gestion thermique :
- L’architecture à rotor interne (inrunner) est supérieure pour un Couple continu (or couple permanent) élevé, car l’énergie thermique est évacuée radialement vers l’extérieur. Le stator, principale source de chaleur, étant solidaire du carter extérieur, l’énergie se dissipe par conduction vers l’environnement ou vers un circuit de refroidissement liquide, selon un processus Haute performance.
- Les moteurs à rotor externe (outrunners) retiennent au contraire la chaleur dans un noyau fixe, créant un « îlot thermique ». Cela impose un refroidissement complexe ou un déclassement important du couple pour éviter la défaillance de l’isolation. De plus, la chaleur transmise au petit arbre et aux roulements peut compromettre la lubrification et la fiabilité mécanique.
Intégration mécanique et contraintes du système
Les architectures sans cadre optimisent la conception du système en offrant la liberté de définir la rotation, la transmission du couple et le cheminement des efforts à travers les composants intégrés.
Possibilités d’alésage central traversant :
Historiquement, les moteurs à rotor externe (outrunners) étaient privilégiés pour les grands alésages, car leur bras de levier du couple est indépendant de l’alésage traversant. À l’inverse, agrandir l’alésage traversant d’un moteur à rotor interne (inrunner) avec encoches réduit l’espace disponible pour les dents et les bobinages du stator, ce qui pénalise fortement le couple. La Technologie sans encoches FiberPrinting™ redéfinit ce paradigme : en supprimant les dents en fer et en atteignant un taux de remplissage en cuivre allant jusqu’à 60 %, les moteurs SlimTorq™ permettent des rapports diamètre intérieur/diamètre extérieur (ID/OD) allant jusqu’à 86,2 %. Cela permet d’intégrer au centre des collecteurs tournants, des éléments optiques et du câblage, sans les pénalités de performance ou les contraintes thermiques des conceptions classiques.
Optimisation de l’alésage : série SlimTorq™ Lite
Les données suivantes présentent les possibilités d’alésage de la gamme SlimTorq™ Lite (L) :

Intégration des roulements et cheminement des efforts :
Les moteurs à rotor interne (inrunners) classiques utilisent des roulements centraux pour minimiser les vitesses linéaires. Les moteurs à grand alésage de la catégorie Les moteurs slotless — à rotor interne (inrunner) comme à rotor externe (outrunner) — peuvent utiliser des roulements à section mince de grand diamètre pour mieux supporter les moments mécaniques. Dans les propulseurs à entraînement périphérique, le rotor d’un moteur à rotor interne (inrunner) doté d’un alésage traversant suffisamment grand peut être fixé directement à la couronne de l’hélice. Cela supprime l’arbre central et réduit la traînée tout en exploitant les avantages thermiques intrinsèques de cette architecture.
Protection contre l’environnement :
- L’architecture à rotor interne (inrunner) se prête naturellement aux conceptions fermées, dans lesquelles une enveloppe extérieure fixe protège l’entrefer des contaminants tels que l’humidité ou les particules. L’ajout de roulements flasqués renforce encore cette protection.
- Les moteurs à rotor externe (outrunners) restent souvent ouverts pour faciliter le refroidissement du stator, exposant l’entrefer à la pénétration de particules et à la dégradation. Des joints supplémentaires de grand diamètre peuvent être ajoutés, mais ils augmentent les frottements et réduisent le rendement.

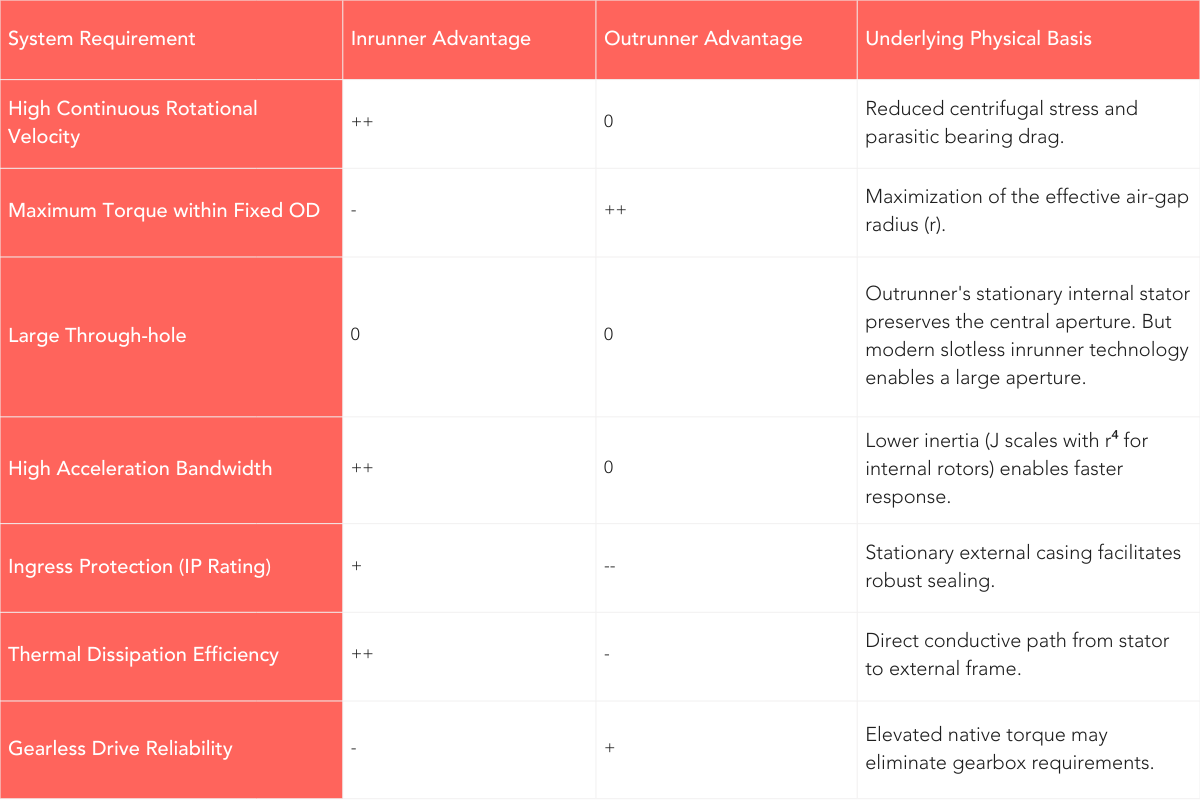
Matrice de sélection de l’architecture
Le choix d’une architecture appropriée peut reposer sur la hiérarchisation des exigences du système :
Mise en œuvre d’un moteur à rotor interne (inrunner) sans encoches
Historiquement, les moteurs à rotor interne (inrunners) sacrifiaient le bras de levier du couple au profit de la réponse dynamique, mais les conceptions modernes sans encoches éliminent ce compromis par l’optimisation du stator et du rotor. Remplacer un stator en fer à encoches par un stator FiberPrinted™ à haute densité et sans inclinaison géométrique augmente le rayon effectif d’entrefer (r) dans le même encombrement. Cela allonge le bras de levier du couple pour améliorer l’avantage mécanique, tout en maintenant une faible inertie et une dissipation thermique Haute performance. De plus, les rotors à Réseau de Halbach (or ensemble de Halbach) augmentent la densité de flux sans nécessiter de lourde culasse de retour du flux dans le rotor, ce qui améliore l’exploitation du champ magnétique tout en réduisant encore la masse et l’inertie.
Conclusion
Les différences entre moteurs à rotor externe (outrunners) et à rotor interne (inrunners) ont été expliquées par les contraintes liées au rayon. Le choix de l’un ou de l’autre type ouvre des possibilités ou impose des limites à un système de commande de mouvement.
- Les solutions à rotor externe (outrunner) conviennent particulièrement aux applications exigeant un couple statique élevé. Si le moteur peut également servir d’élément structurel porteur, ces exigences peuvent être bien satisfaites.
- Les solutions à rotor interne (inrunner) sont idéales pour les systèmes optimisés pour la vitesse et le comportement dynamique, offrant une gestion thermique supérieure et les capacités de mouvement à haute fréquence nécessaires au positionnement rapide et à la stabilisation.
Ces différences s’atténuent grâce aux progrès des moteurs-couples à rotor interne (inrunners) sans encoches, qui ne présentent pas les limitations dynamiques ou thermiques des moteurs à rotor externe (outrunners).
L’évaluation de systèmes réels exige de prendre en compte les compromis propres à l’application, au-delà de la topologie de base. Les livres blancs cités analysent ces compromis en contexte, notamment les contraintes thermiques des actionneurs à entraînement quasi direct (QDD), la saturation des machines à encoches et les avantages des grands alésages traversants. En intégrant les facteurs électromagnétiques, mécaniques et thermiques, ces documents définissent les performances réelles d’un système et son coût total de possession sur sa durée de vie.
---
Références
Alva Industries A/S. (2025). *Slim2Real: SlimTorq™ powered AI actuators and QDD actuator design considerations*. Trondheim, Norvège : Alva Industries A/S.
Alva Industries A/S. (2025). *Large through-hole diameter: Integration benefits in prosthetics and robotics*. Trondheim, Norvège : Alva Industries A/S.
Alva Industries A/S. (2025). *Technical inefficiencies and total cost of ownership in precision gimbals*. Trondheim, Norvège : Alva Industries A/S.

Tous droits réservés ©2026